清洁
背景
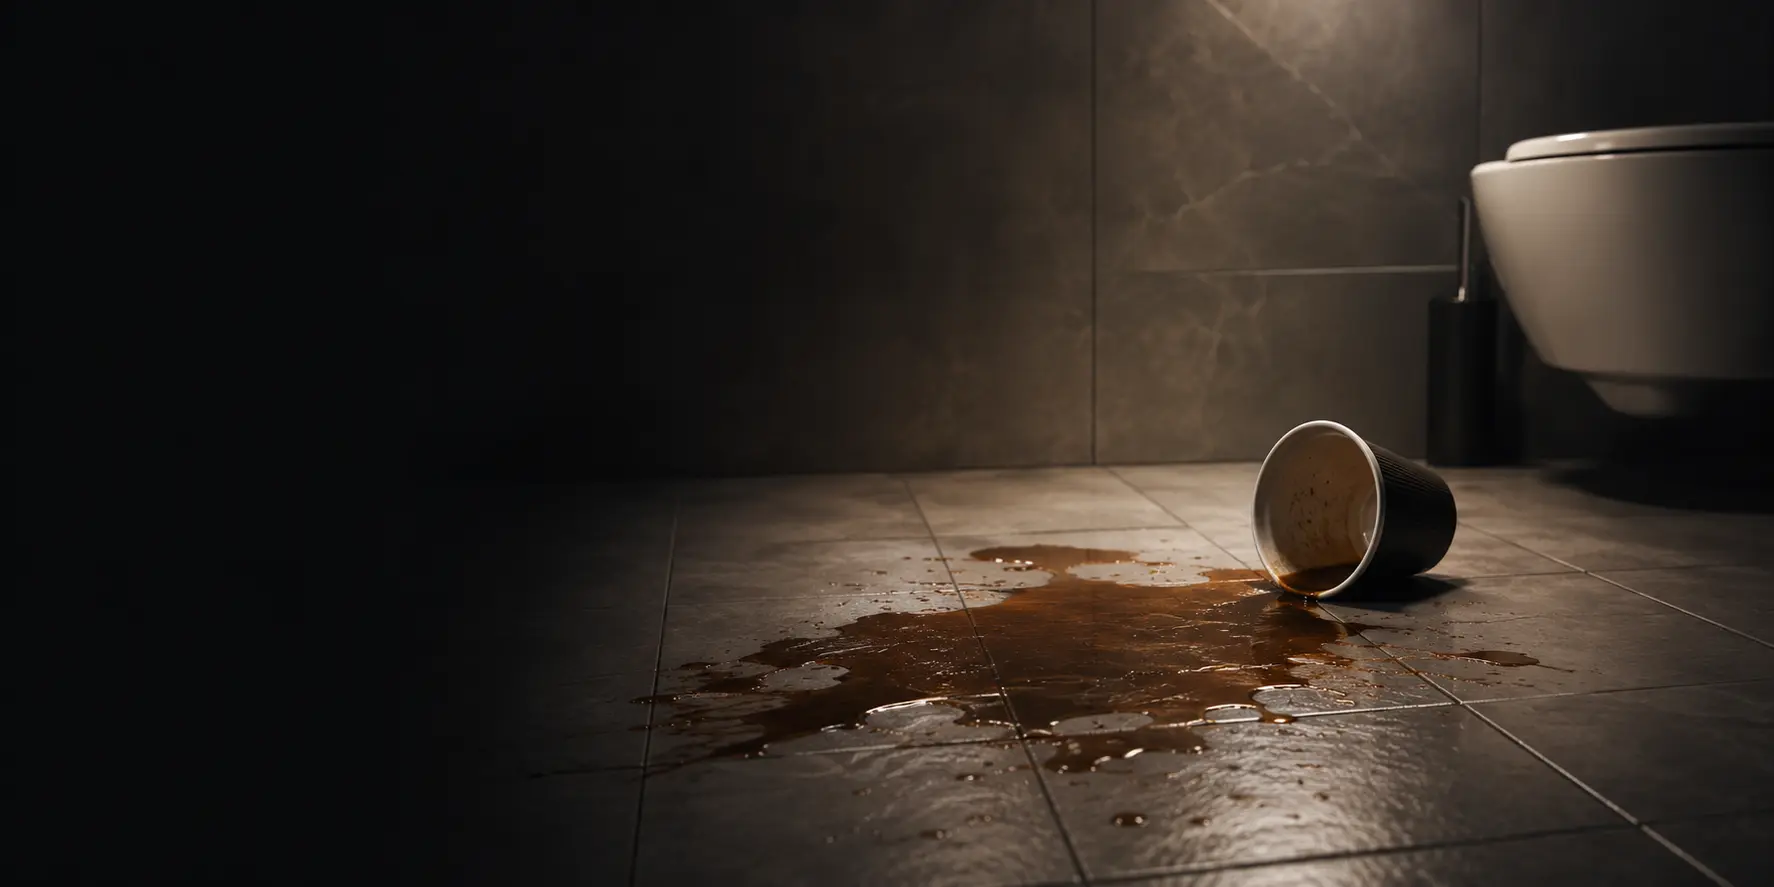
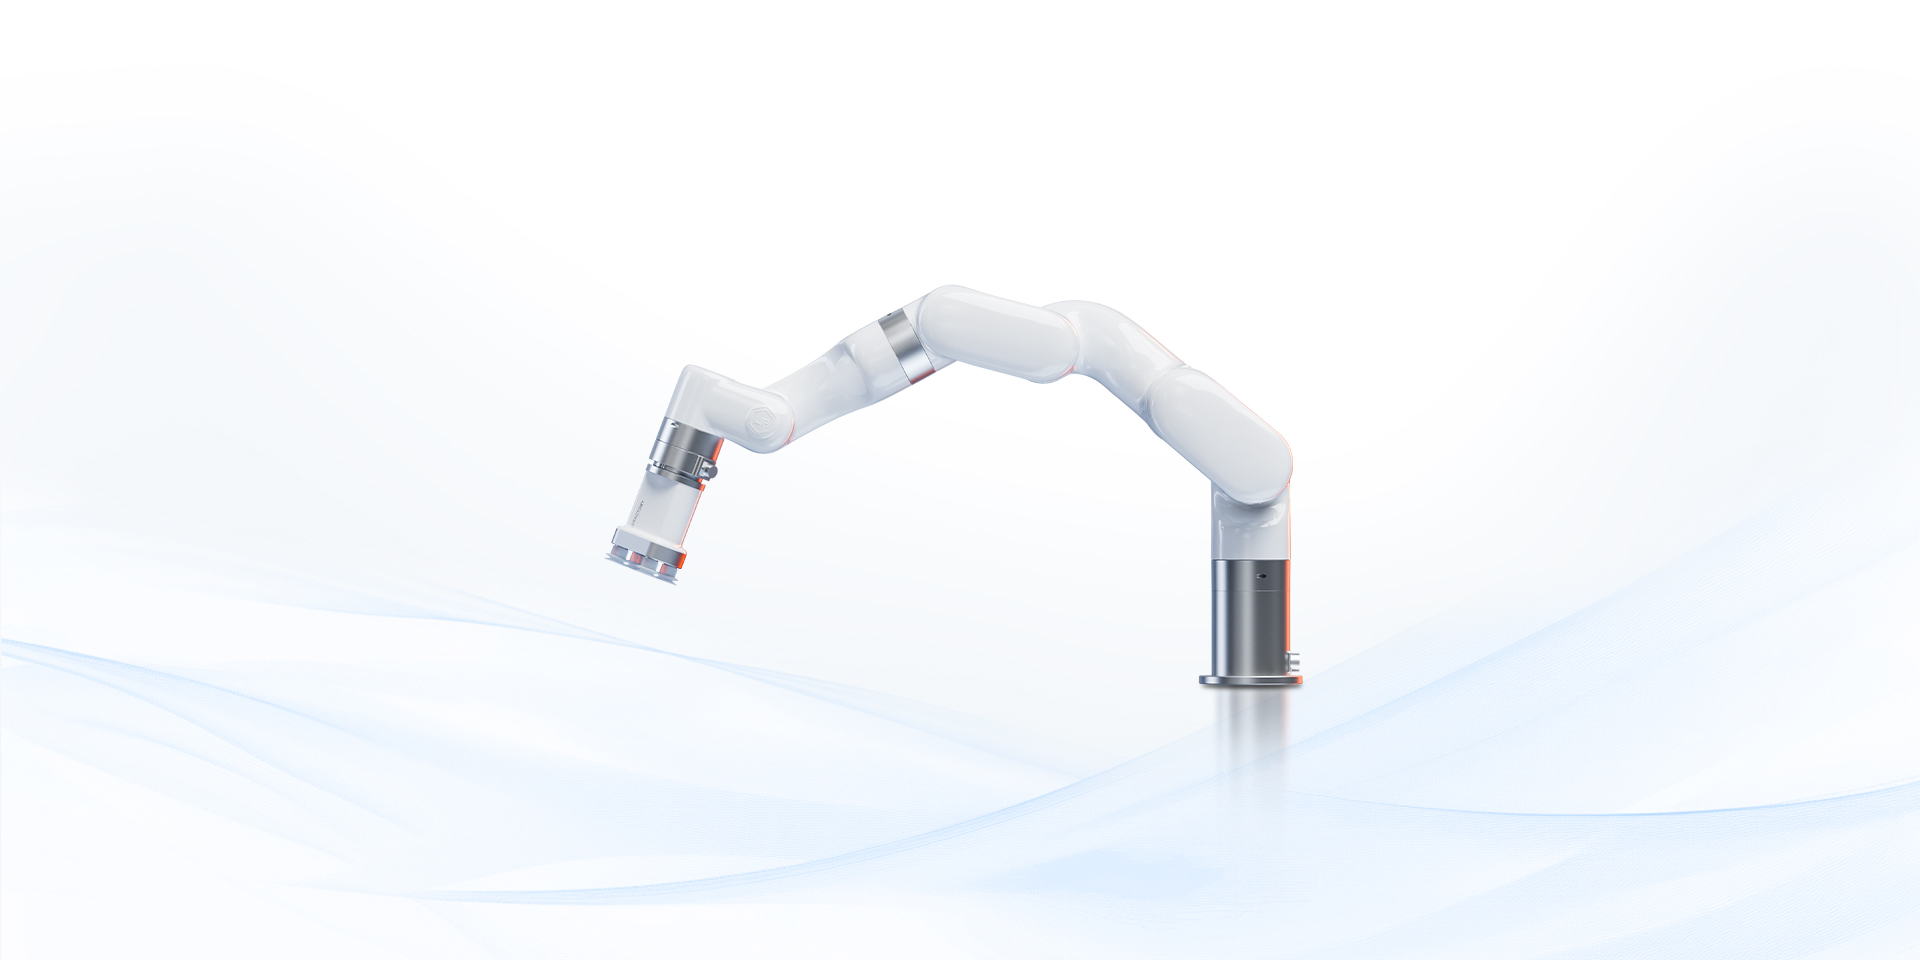
卫生间和公共区域的保洁岗位难招人、流动大,但商场、车站和写字楼的卫生仍需达标。用工短缺和卫生要求之间的落差,正在推动清洁自动化的落地。
行业痛点

人手与清洁标准
清洁工作又脏又累,招人难、留人更难。
人工清洁质量参差不齐,疲劳、偷工或赶时间都容易导致清洁不到位。
 01
即插即用
标准法兰和 I/O 接口,便于集成刷头、喷头等清洁工具。
 02
生态开放
ROS/ROS2 功能包与 Python/C++ SDK,便于集成商针对不同的卫生间布局和清洁需求,开发清洁路径、工作流程和任务逻辑。
 03
视觉集成
以太网接口支持 2D/3D 视觉,可识别马桶、台面、污渍等目标。
 04
成本可控
硬件价格更有竞争力,帮助服务商降低系统的总成本,缩短回本周期。
 05
劳动力解放
协作机器人可以把人从恶劣的工作环境中解放出来,让他们从事更有价值的工作。
 06
标准一致
机器人按预设路径稳定、全覆盖地清洁,减少死角,让卫生标准可量化、可追溯。
 07
可选配六维力矩传感器
可选配六维力传感器实时检测接触力。基于力数据,开发者可自行实现刷头或擦拭头与物体的贴合,提升清洁效果,同时降低损伤物体表面的风险。
 08
连续运行
长时间稳定运行,可全天候反复清洁,不受人工班次限制。