移动操作
背景
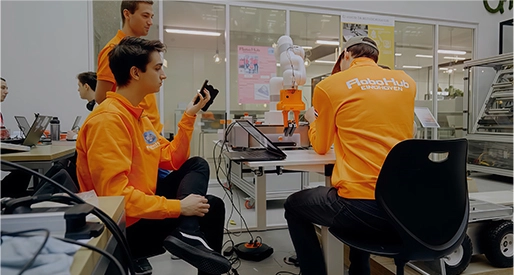
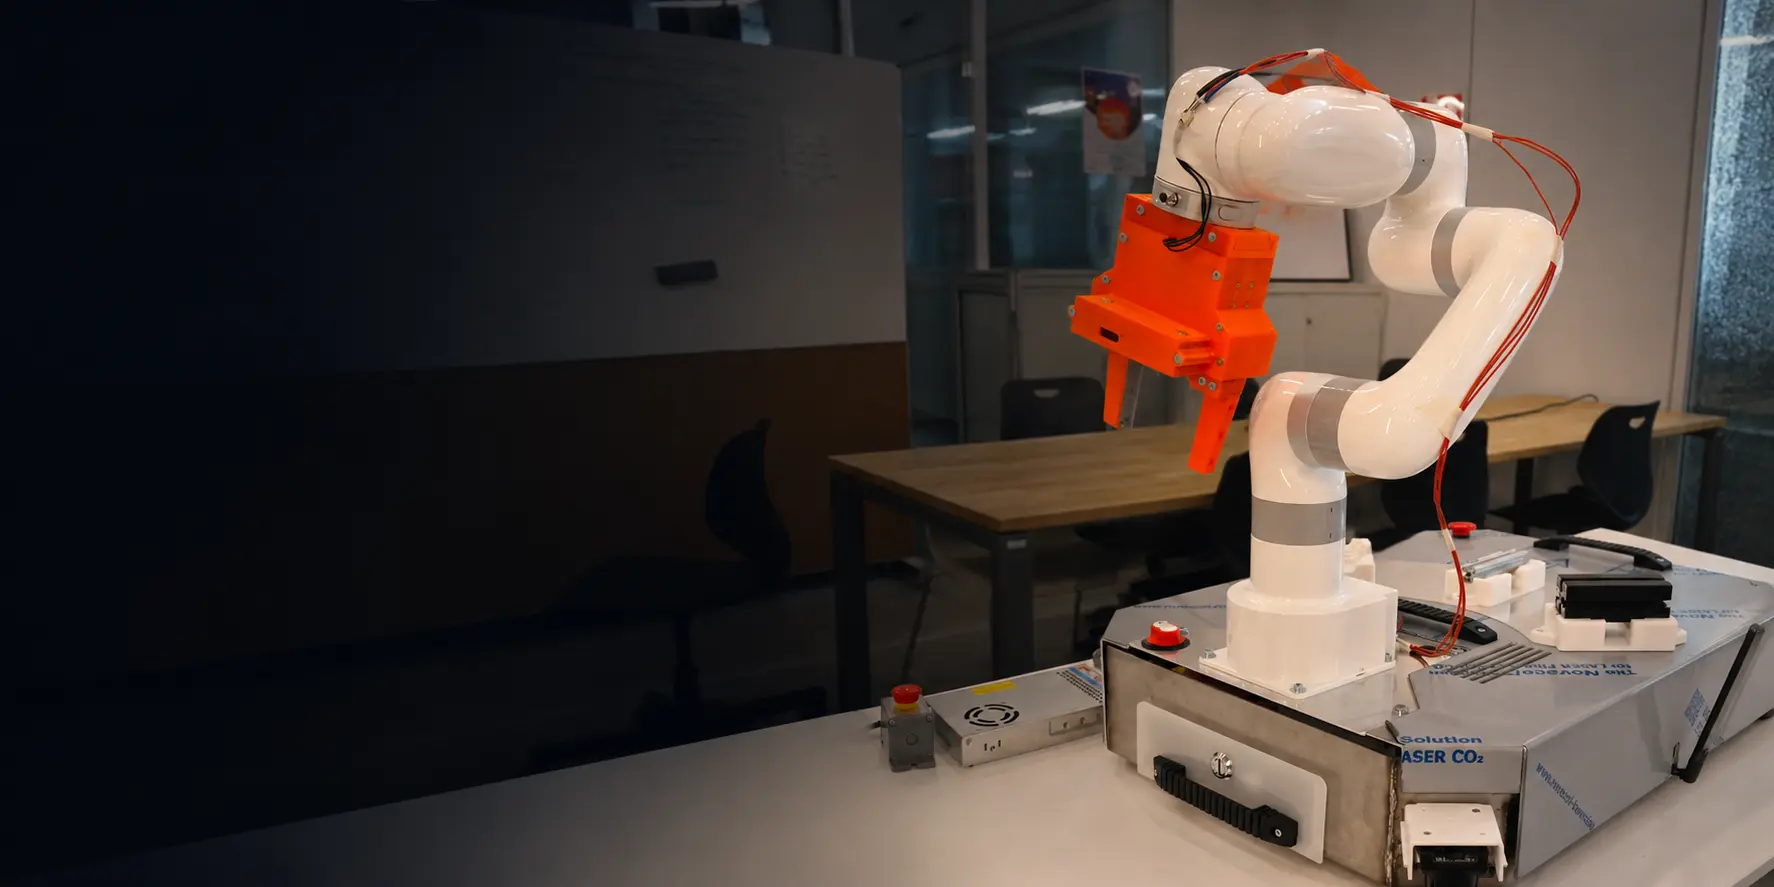
把移动平台和协作机器人结合起来,是物流、柔性制造和服务机器人的关键能力。RoboCup@Work 等高校竞赛和研究团队,也是这一领域的重要开发力量。
但协作机器人装上移动平台后,空间、重量和供电都受到严格限制。
行业痛点

尺寸、成本和封闭系统
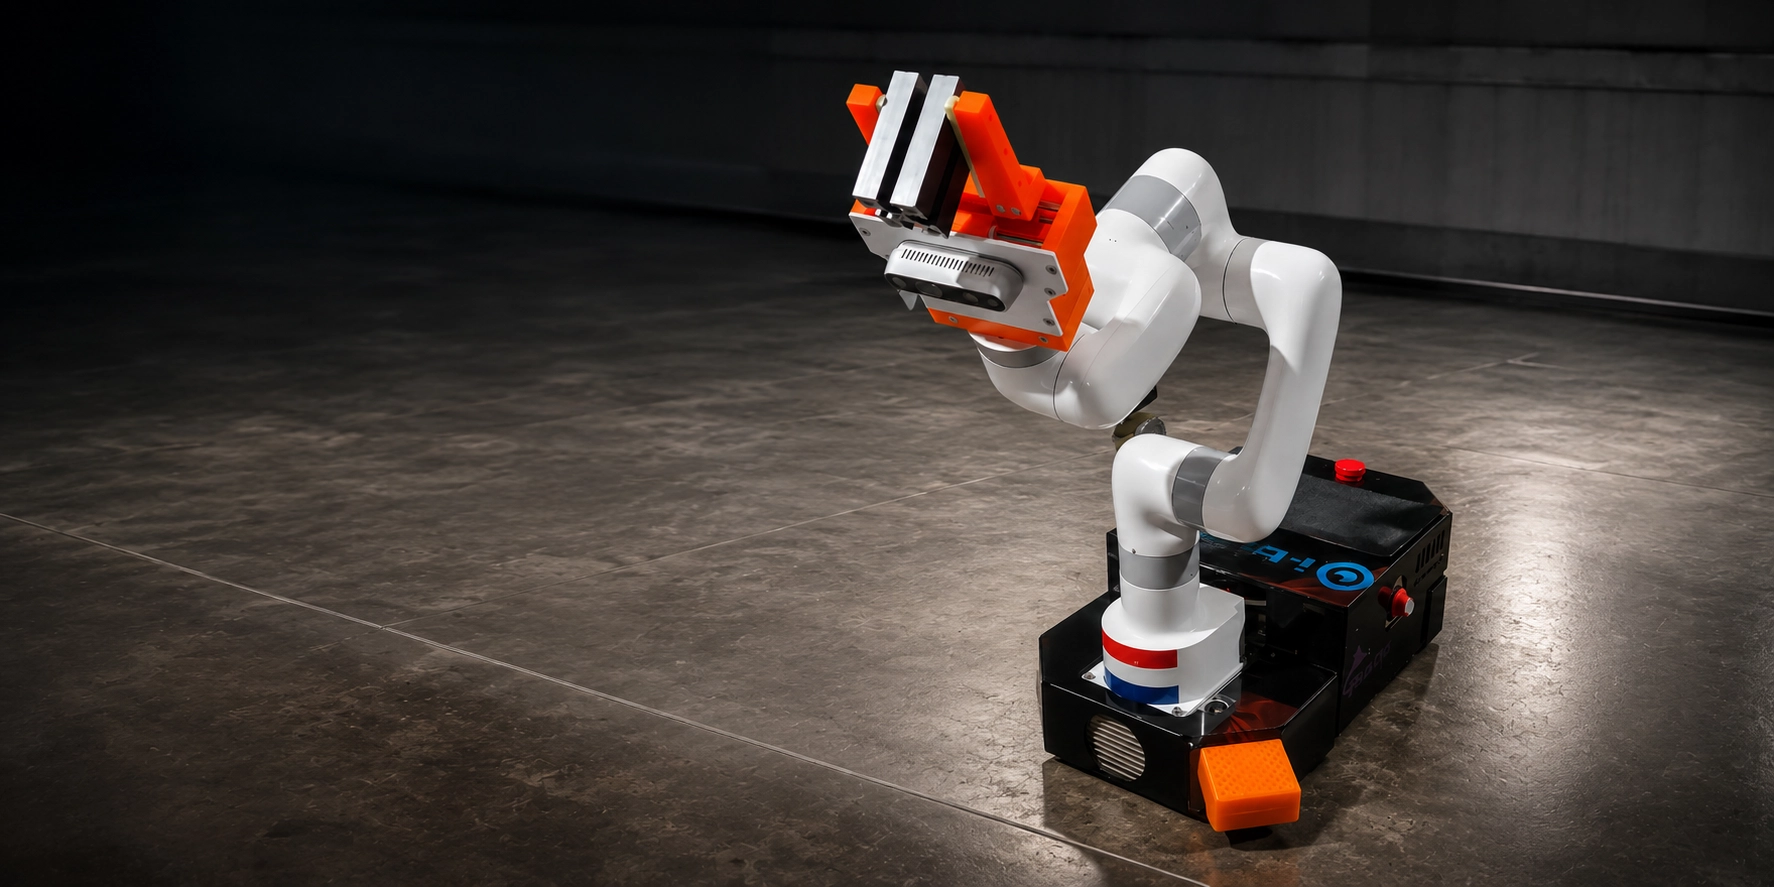
需要外置控制箱的机械臂占空间、增重量,很难紧凑地集成到移动底盘上。
预算有限的学生和研究团队,往往负担不起昂贵的协作机器人。
封闭系统很难把导航、感知和抓取整合为完整的工作流。
 01
预算友好
Lite 6 降低了移动操作研究、教学和竞赛的准入门槛,同时保持协作机器人性能。
 02
一体化设计
Lite 6 将控制器集成在底座内,减少了系统占地、重量和布线,适合负载有限的紧凑型移动底盘。
 03
与移动平台轻松集成
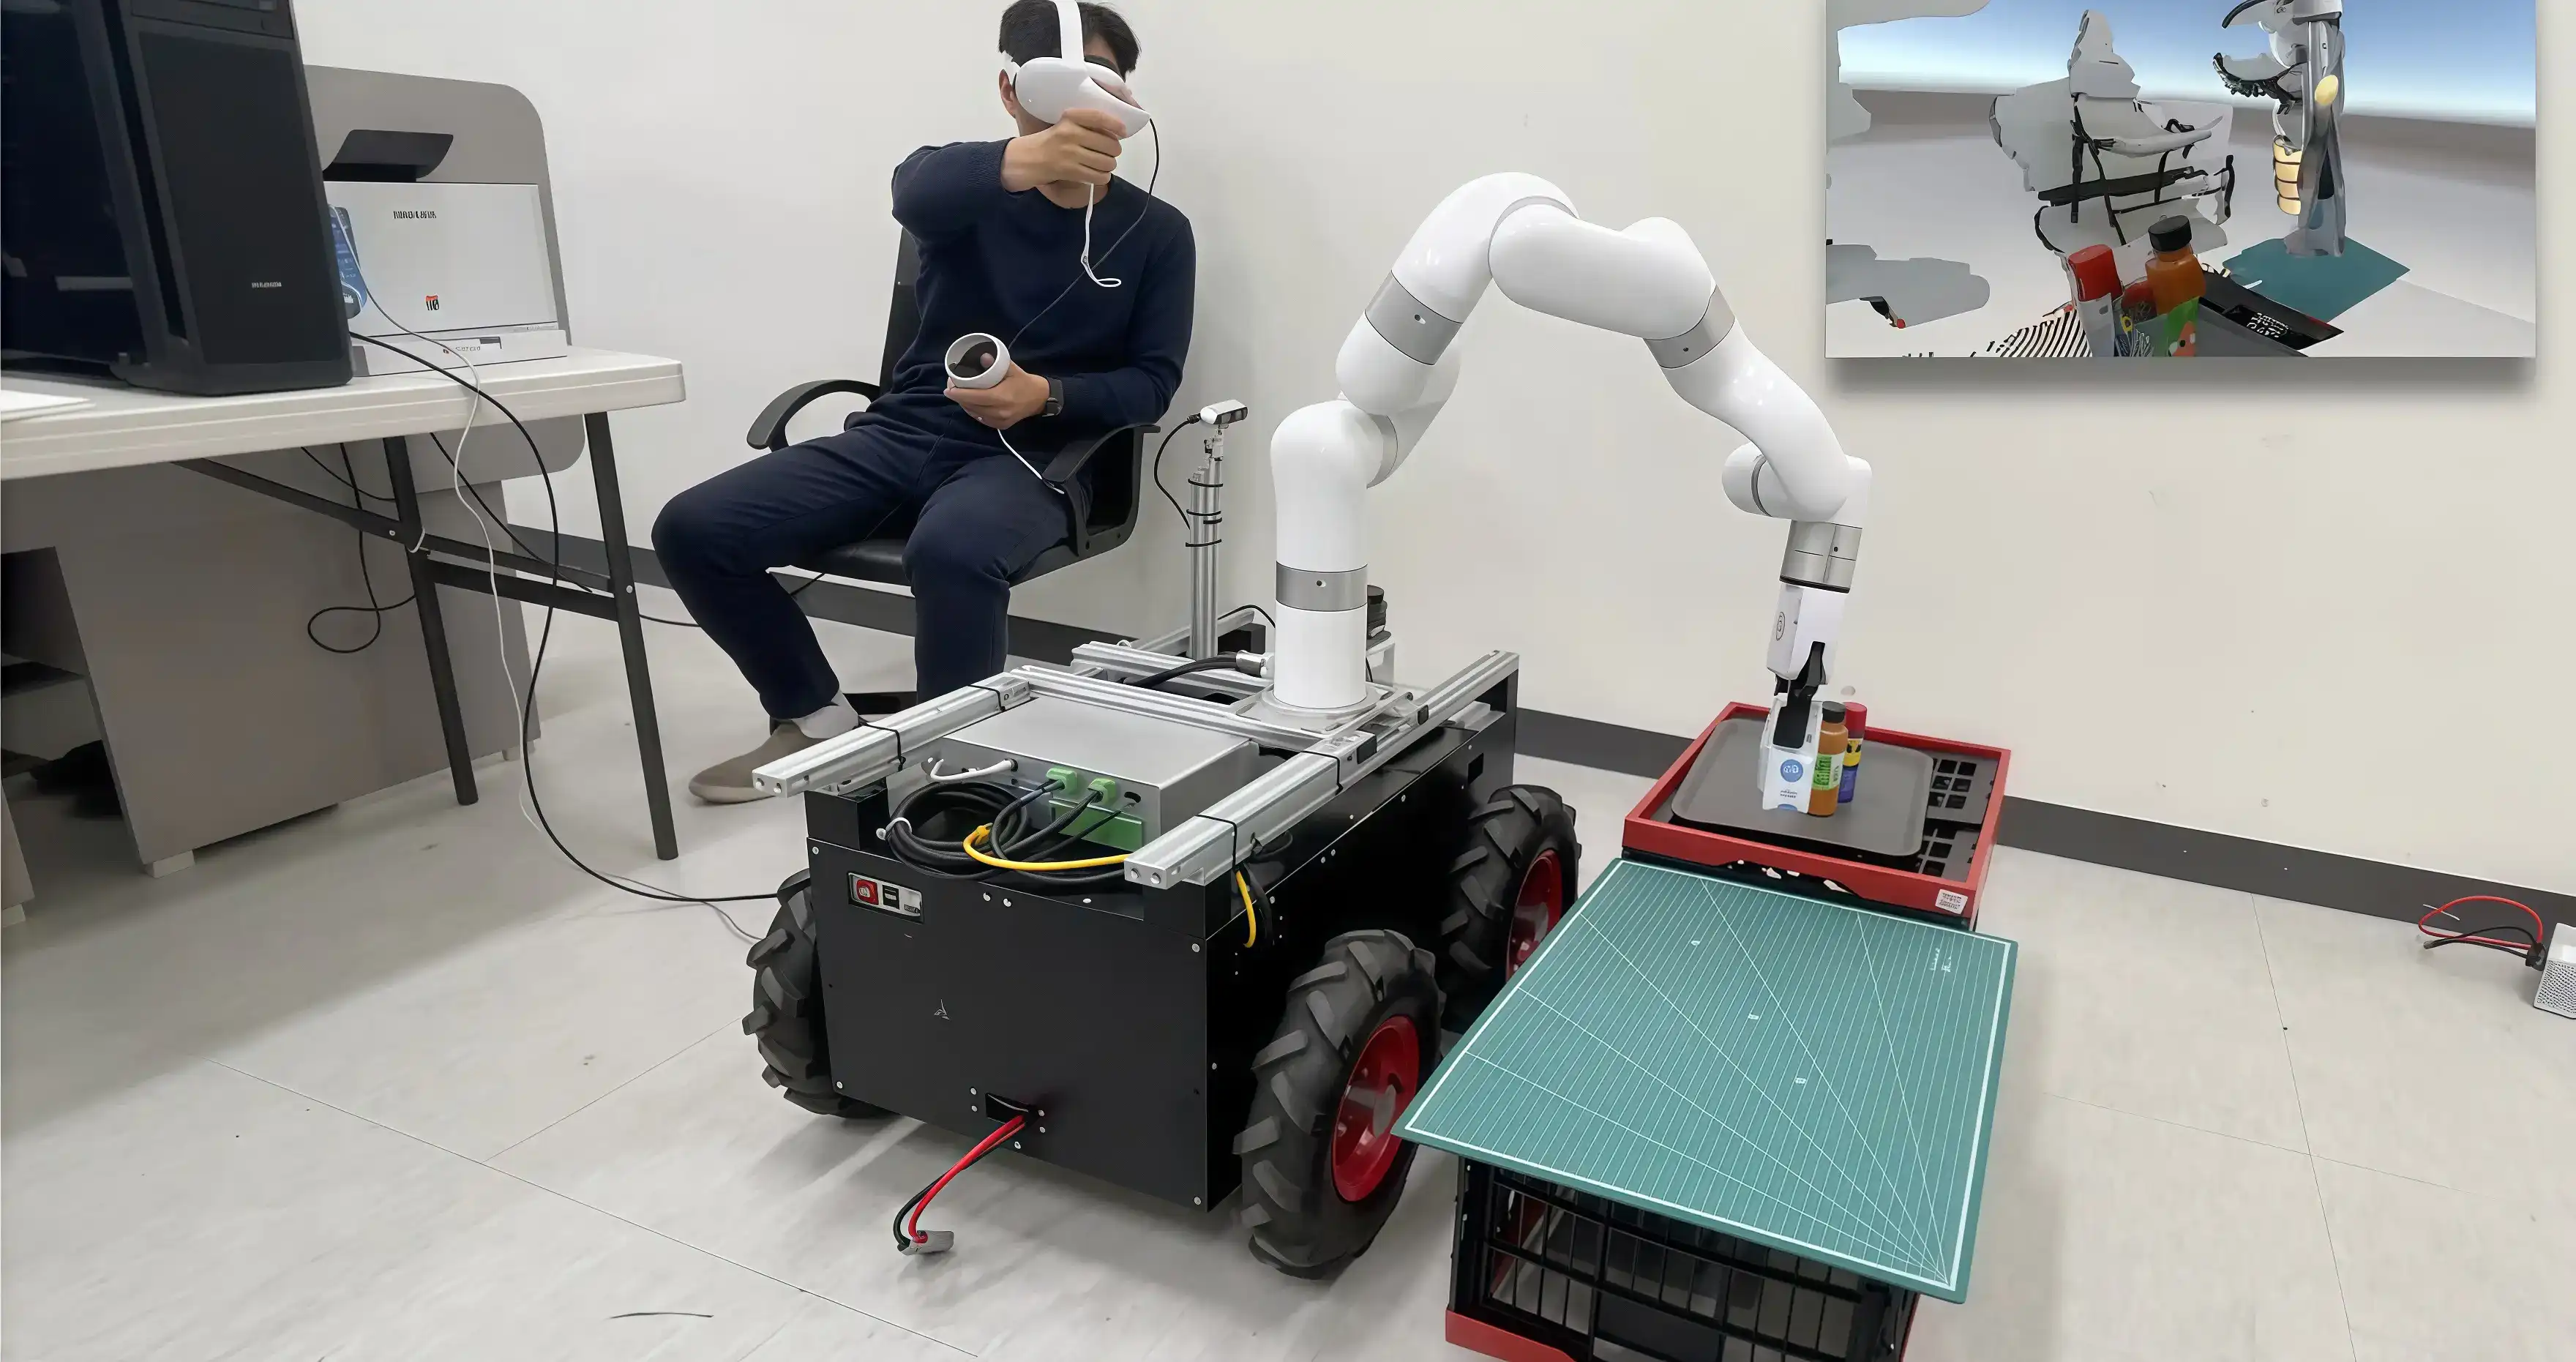
通过标准以太网连接 NVIDIA Jetson 等车载计算机,协调完成导航、感知、定位和操作。
 04
开放式开发生态系统
ROS/ROS2 功能包与 Python/C++ SDK,支持定位、感知、拾放等任务的自定义开发。
 05
视觉集成
兼容 3D 深度相机,Lite 6 可实现物体检测、位姿估计、三维定位,并根据识别结果调整抓取方式。
 06
稳定耐用
硬件稳定可靠,经得起反复测试、竞赛、研究项目和持续的移动操作开发。
 07
更多机型可选
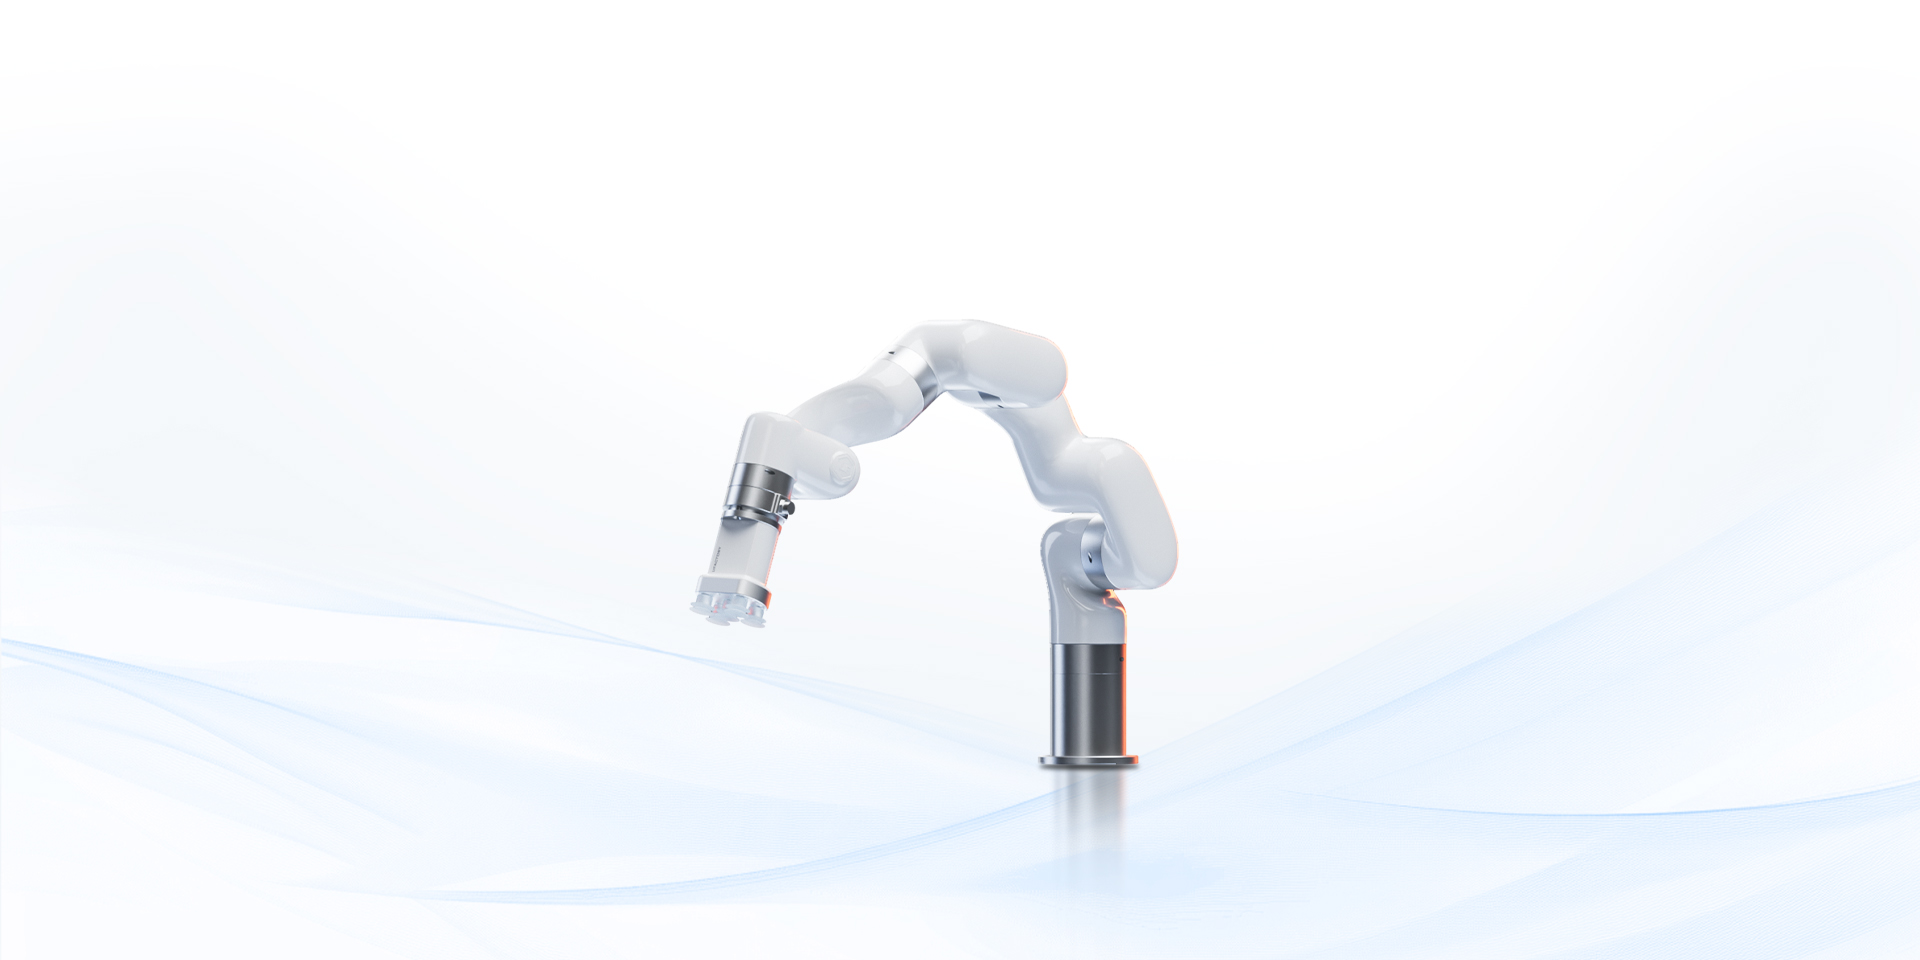
对负载和工作半径有更高要求时,可选用 xArm 6:5 kg 负载、700 mm 工作半径,整机 12.5 kg,搭配 2.5 kg 的紧凑型 DC 控制箱,适合 AGV/AMR 平台。