零件插装与配合
背景
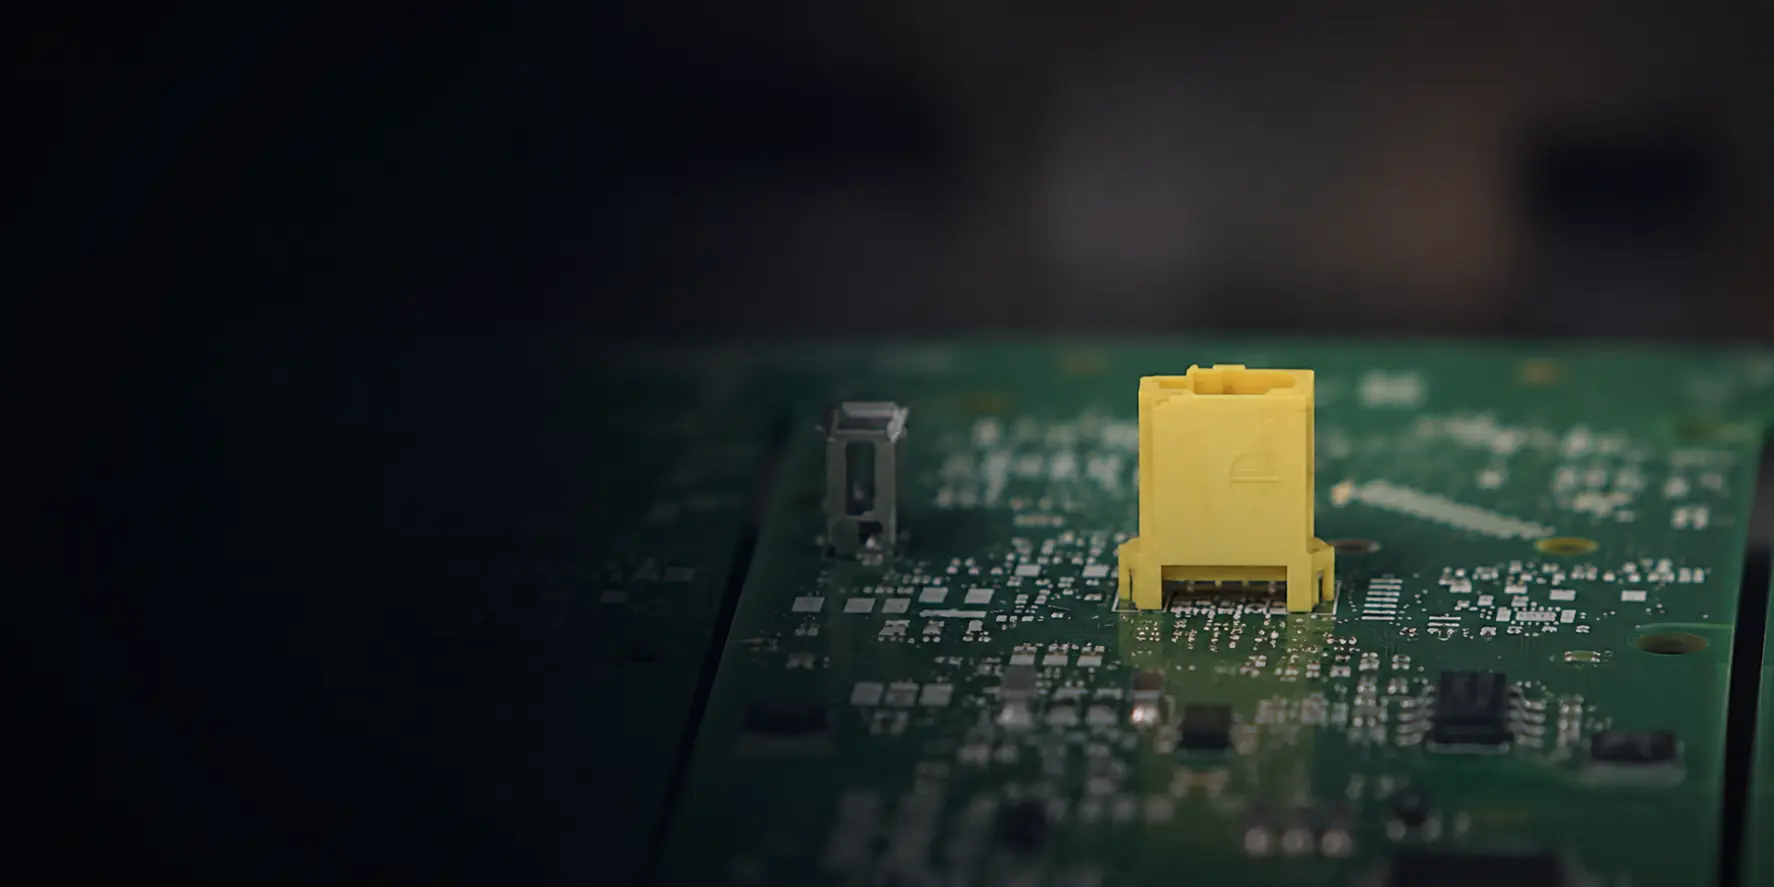
插装、孔轴配合和卡扣装配,在电子、汽车和消费品产线上十分常见。零件的公差累积和微小的位置偏差,都可能导致卡滞或划伤,因此装配过程需要一定的柔顺性,才能避免损坏、提升良率。
行业痛点

卡滞、插装力不稳定与公差严苛
零件小或夹持有偏差时,硬插容易卡滞、划伤甚至损坏零件。
人工装配力度不稳定,疲劳后质量波动更明显。
固定自动化按预设轨迹硬压,遇到紧公差配合时没有调整余地。
 01
成本与回报
对中小制造企业和集成商来说,更有竞争力的硬件价格意味着更低的采购与集成成本,项目更容易立项落地。
 02
即插即用
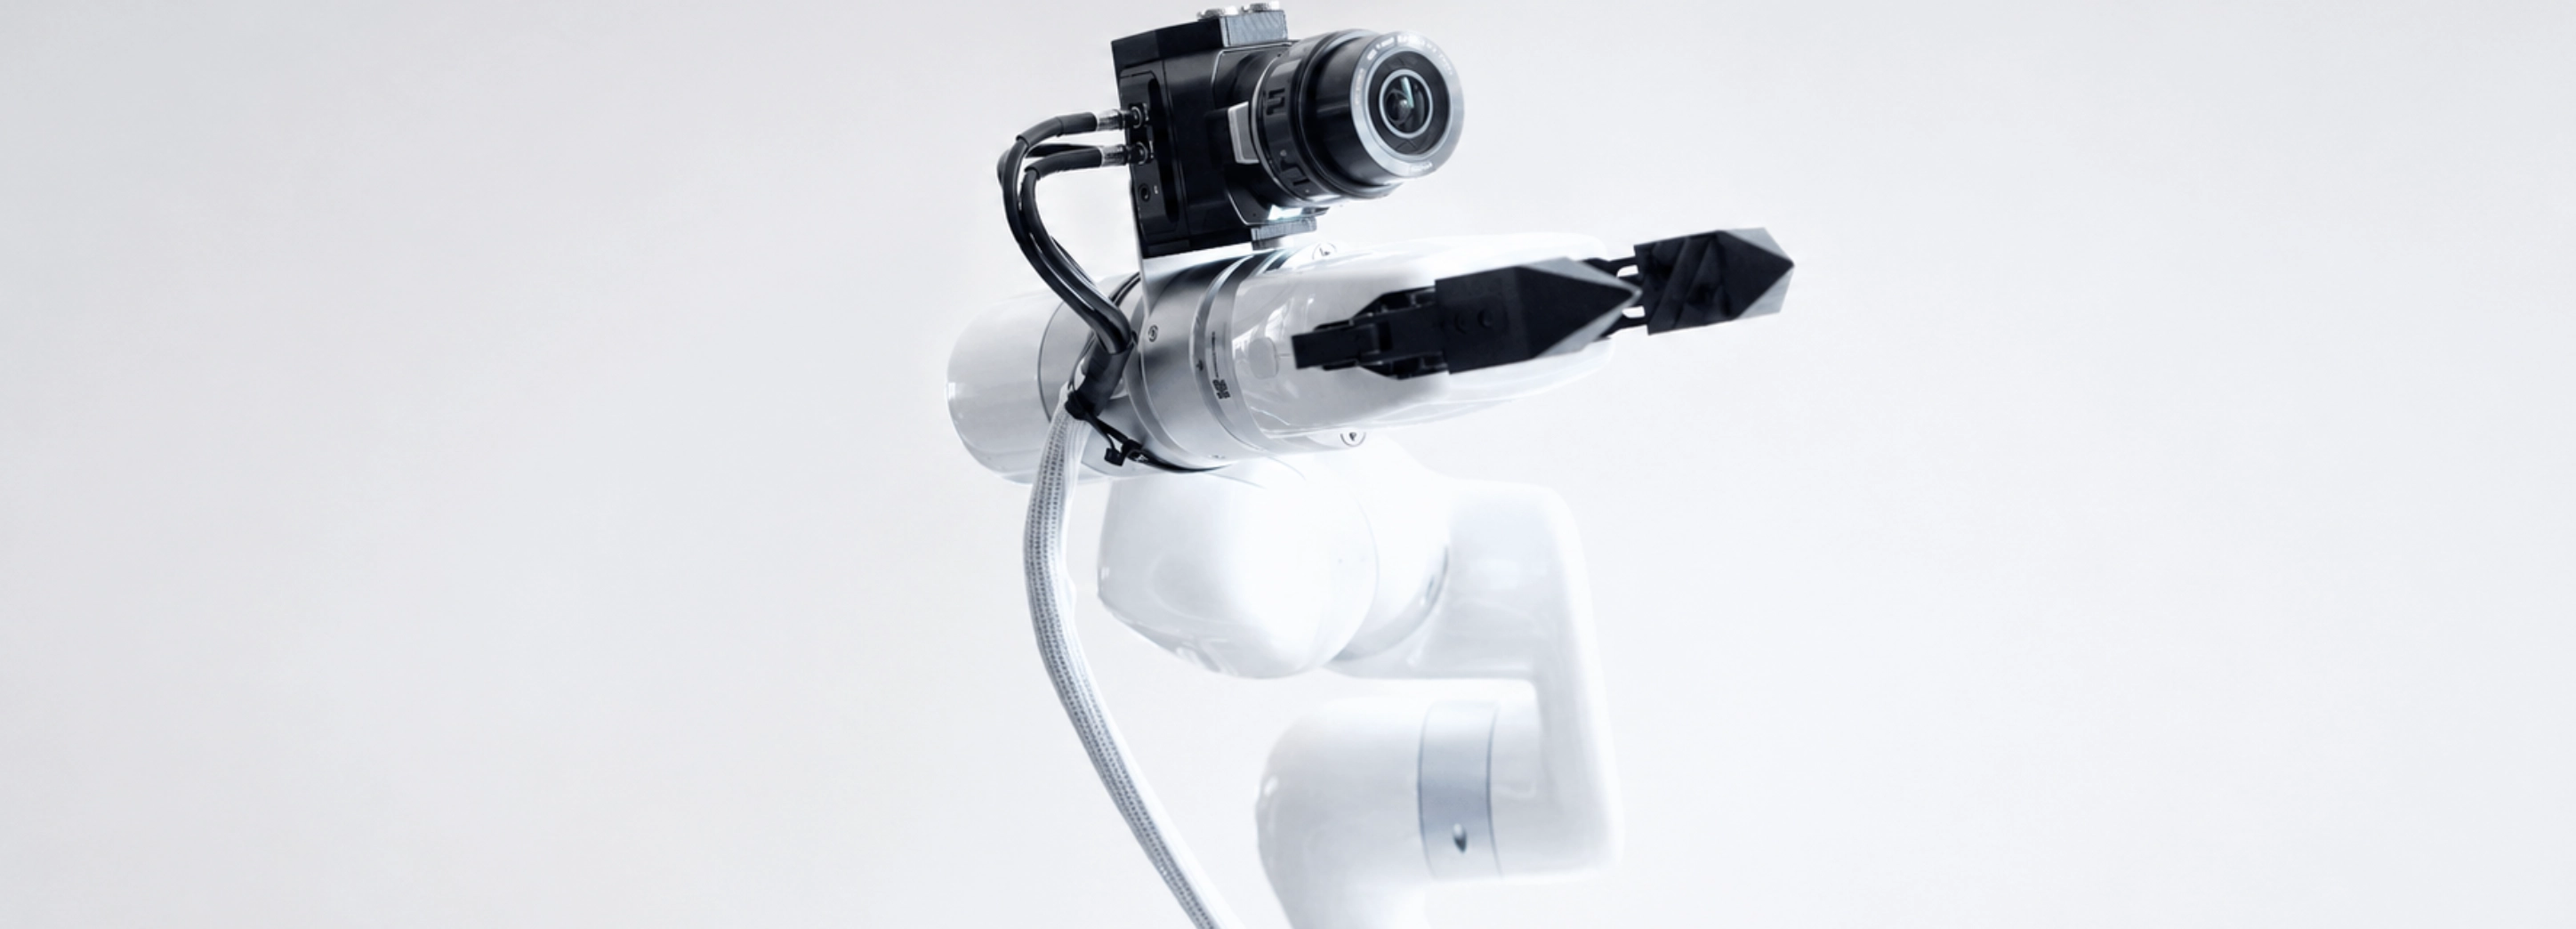
ISO 法兰和工具端 I/O,便于集成夹爪、压装工具等装配末端执行器。
 03
生态开发
ROS/ROS2 功能包与 Python/C++ SDK,便于集成商针对具体工艺开发装配逻辑和二次集成。
 04
视觉集成
UFACTORY 850末端接口内置千兆网线,可连接 2D/3D 视觉系统,在柔性产线上定位来料位置、零件和孔位。
 05
高精度定位
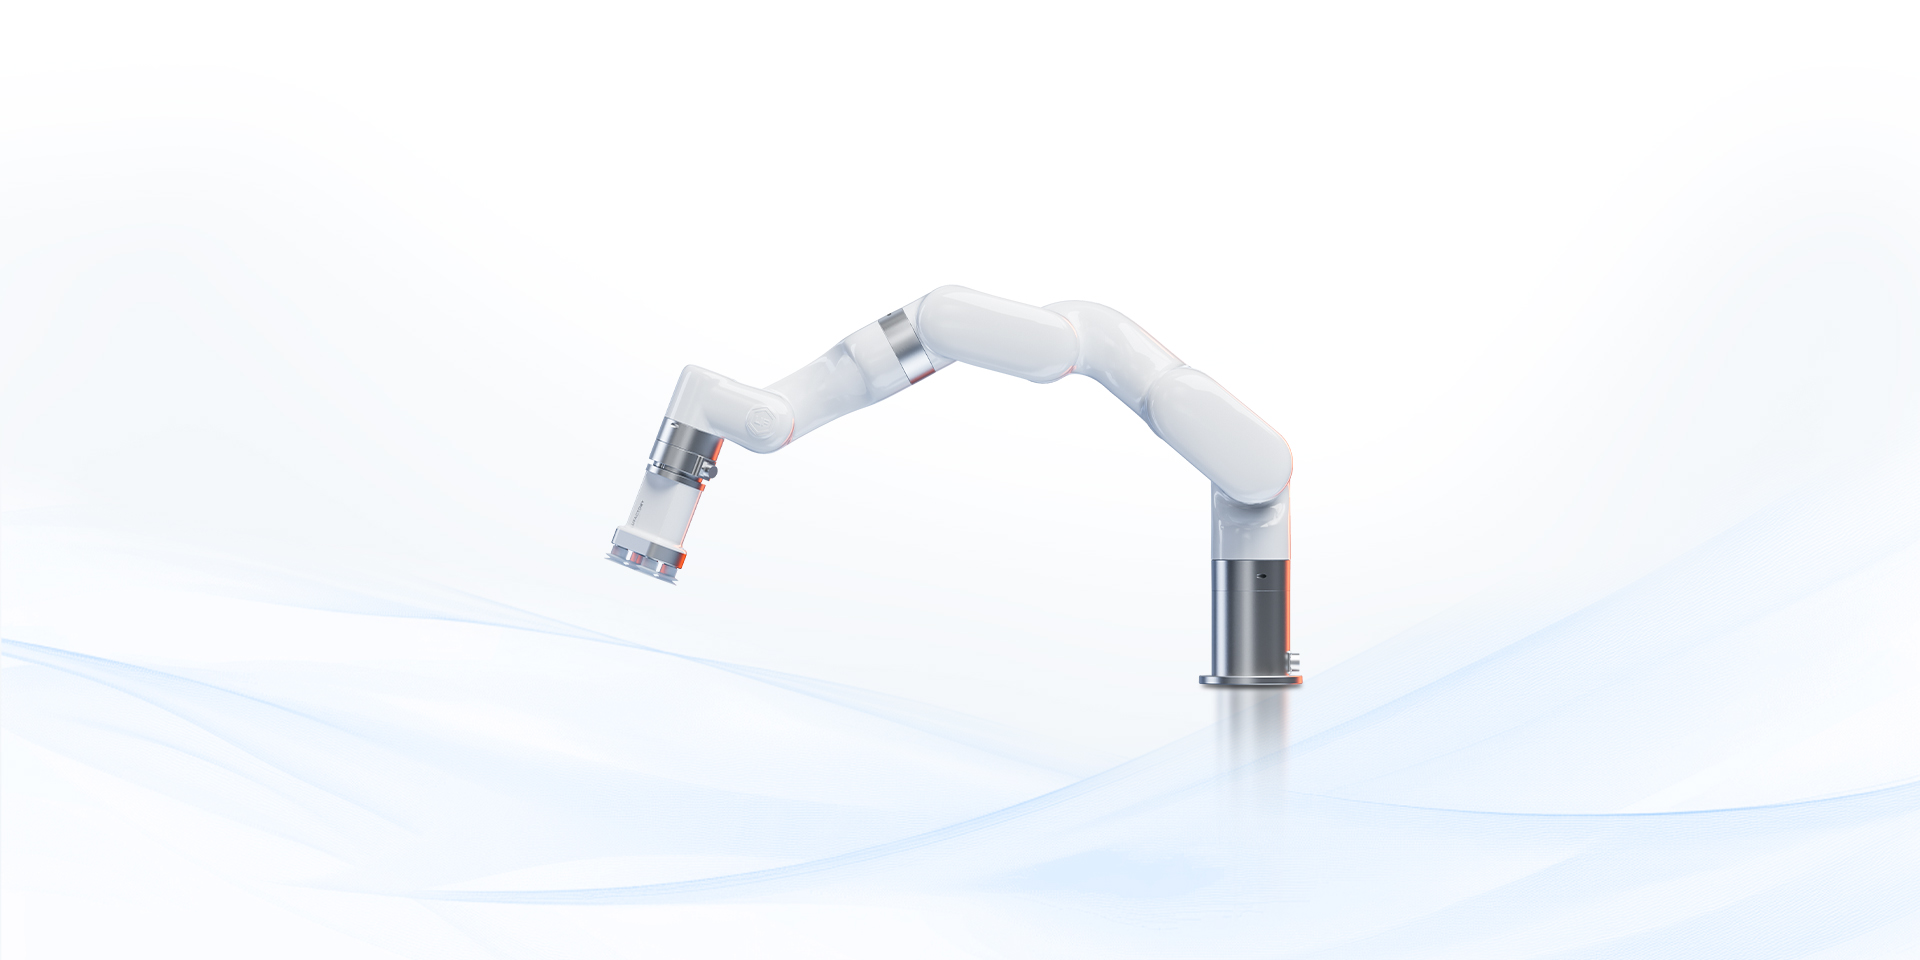
UFACTORY 850 重复定位精度达 ±0.02 mm,可将零件精准对位到目标孔或装配基准,减少因定位误差造成的卡滞。
 06
换型灵活
机身轻巧便于快速切换产线,灵活适应不同的装配任务。
 07
柔性力控
可选配六维力传感器,实时检测插装阻力。基于力数据,开发者可自行实现针对紧公差或易损零件的微调策略。
 08
工艺稳定
动作和节拍稳定一致,减少人工操作带来的质量波动。