遥操作
背景
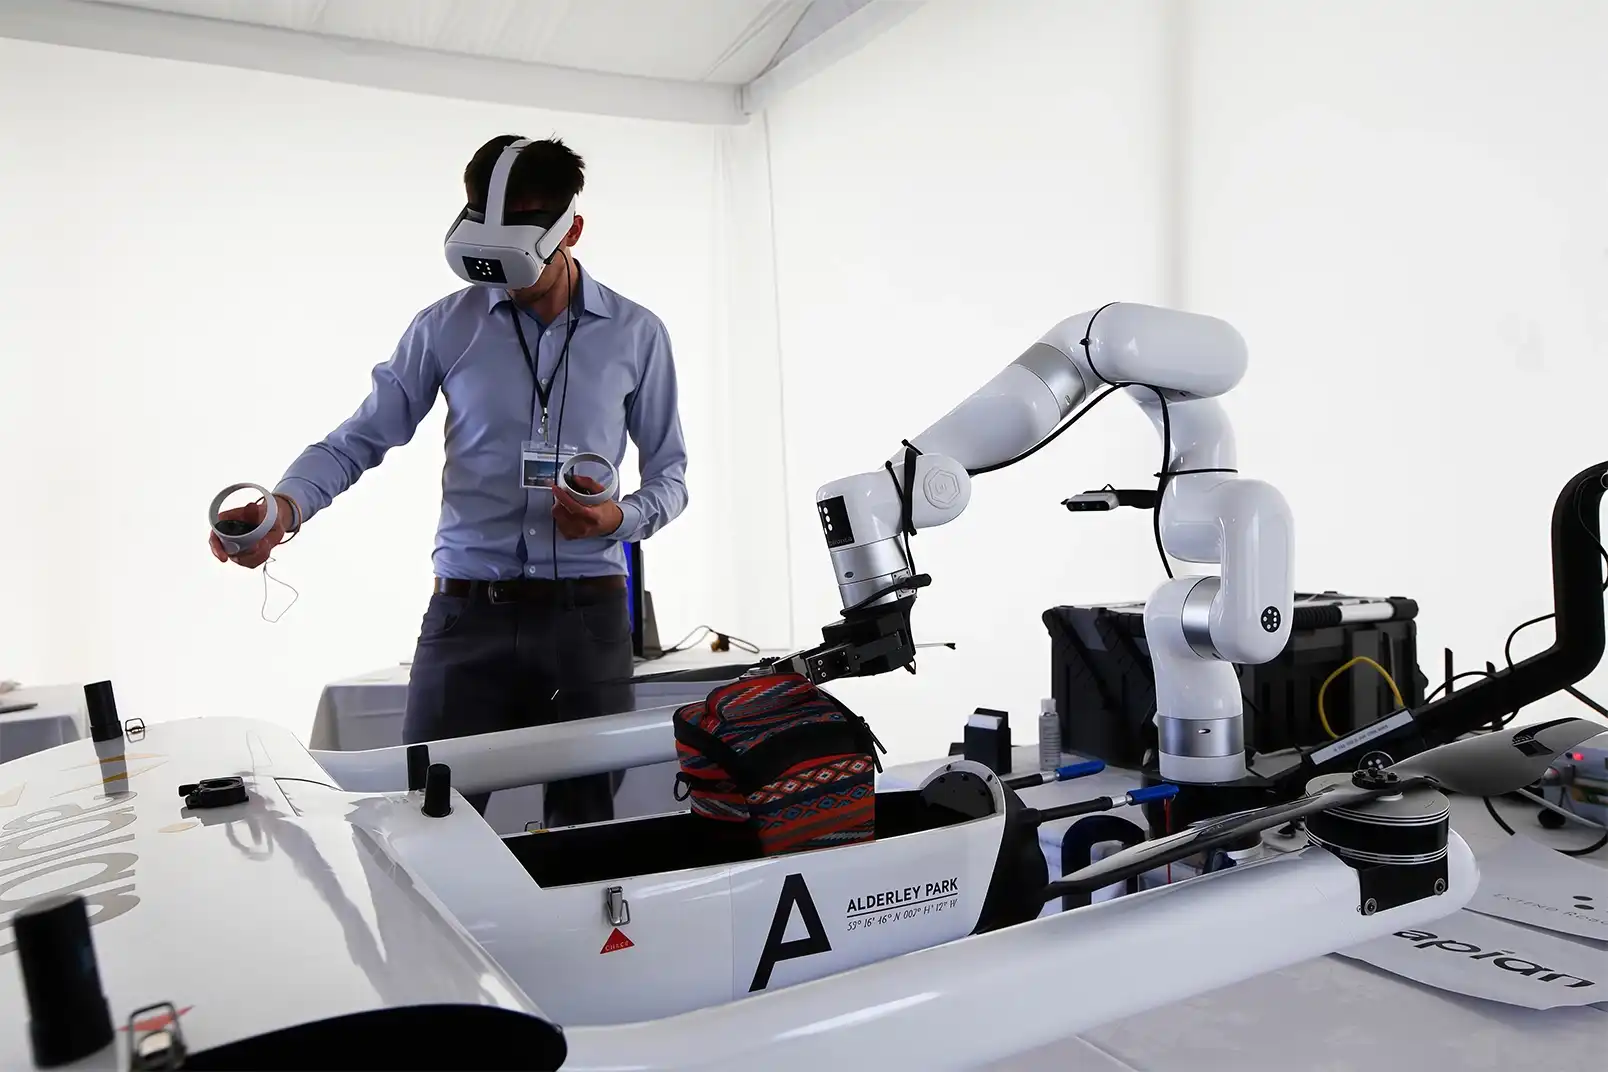
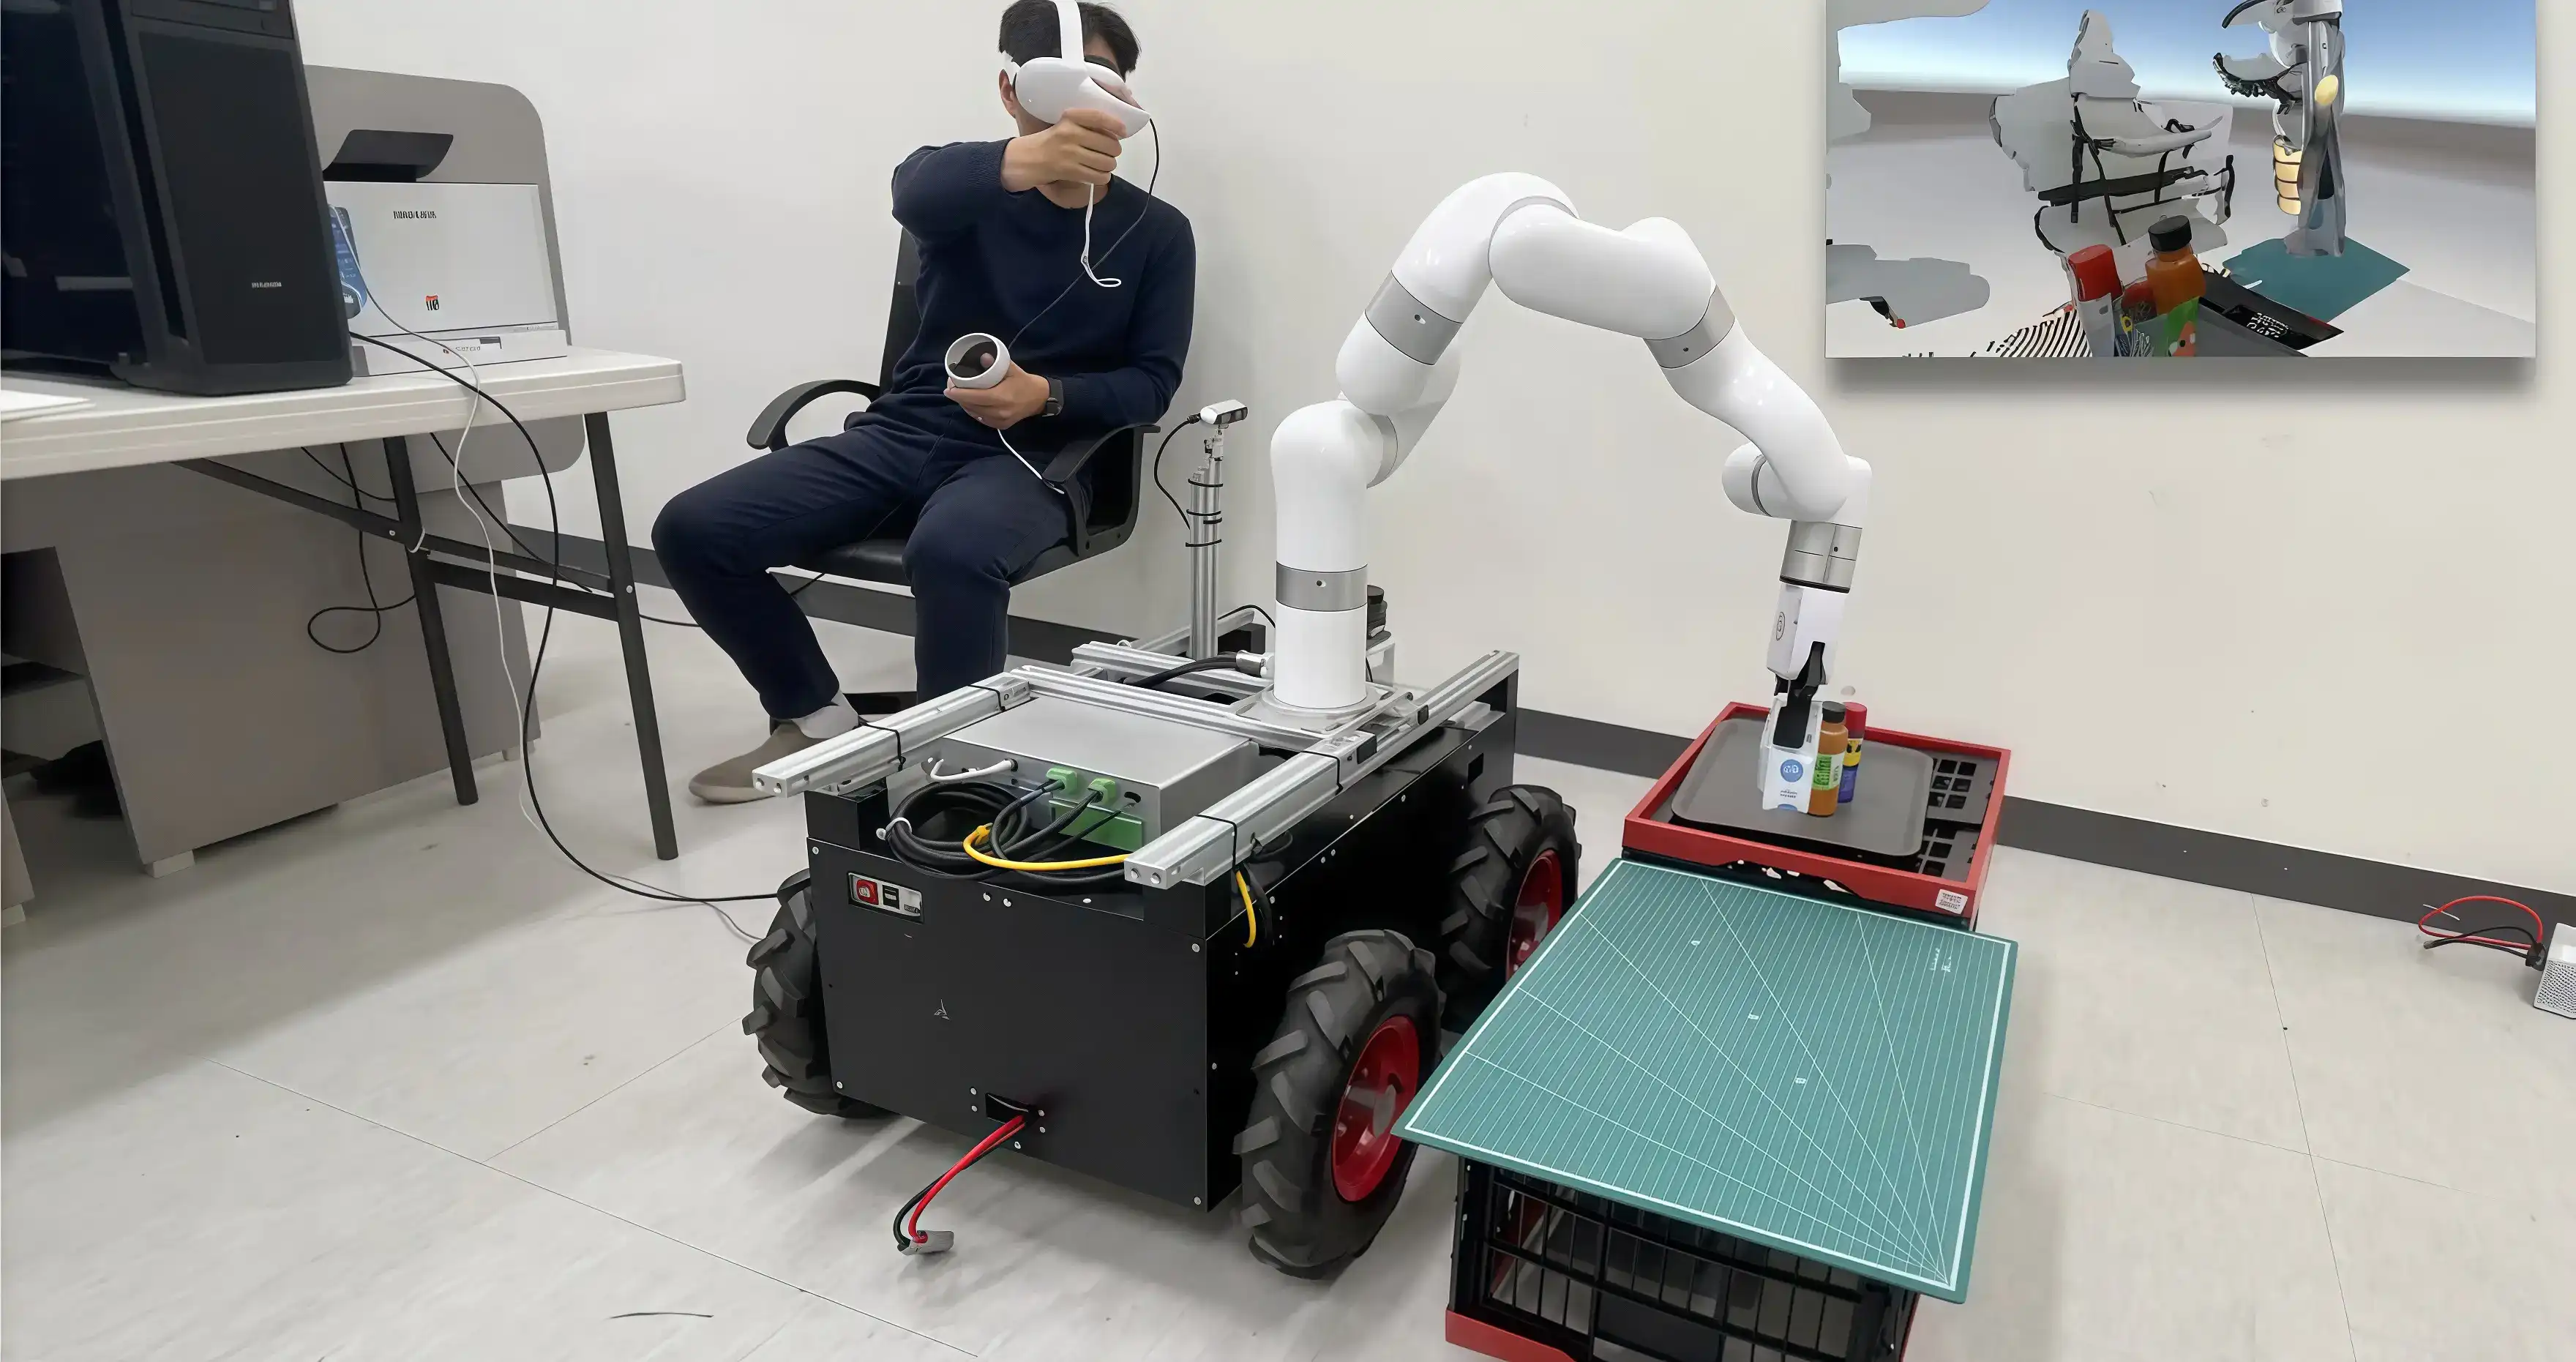
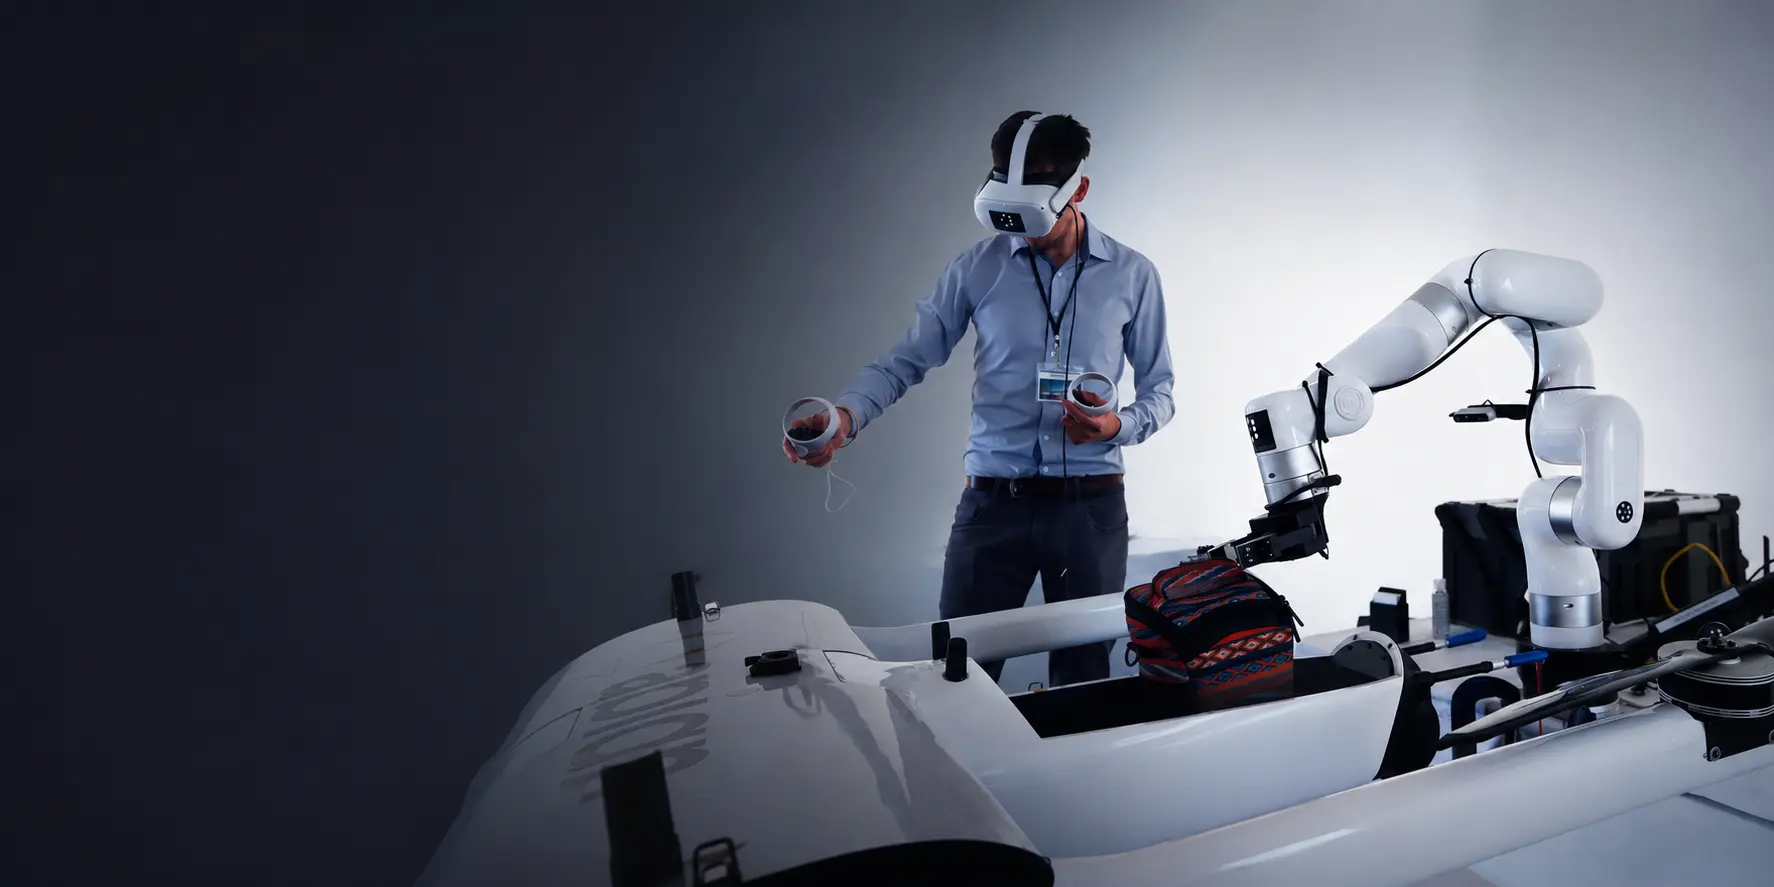
在危险作业、远程作业和具身智能数据采集中,遥操作的价值越来越突出。用遥操作采集机器人 AI 训练数据的需求正在快速增长,这对机器人平台提出了更高要求:接口要开放,响应要快。
行业痛点

危险场所、封闭系统与多种设备接入
高温、有毒或放射性环境,需要人员远离现场进行远程操作。
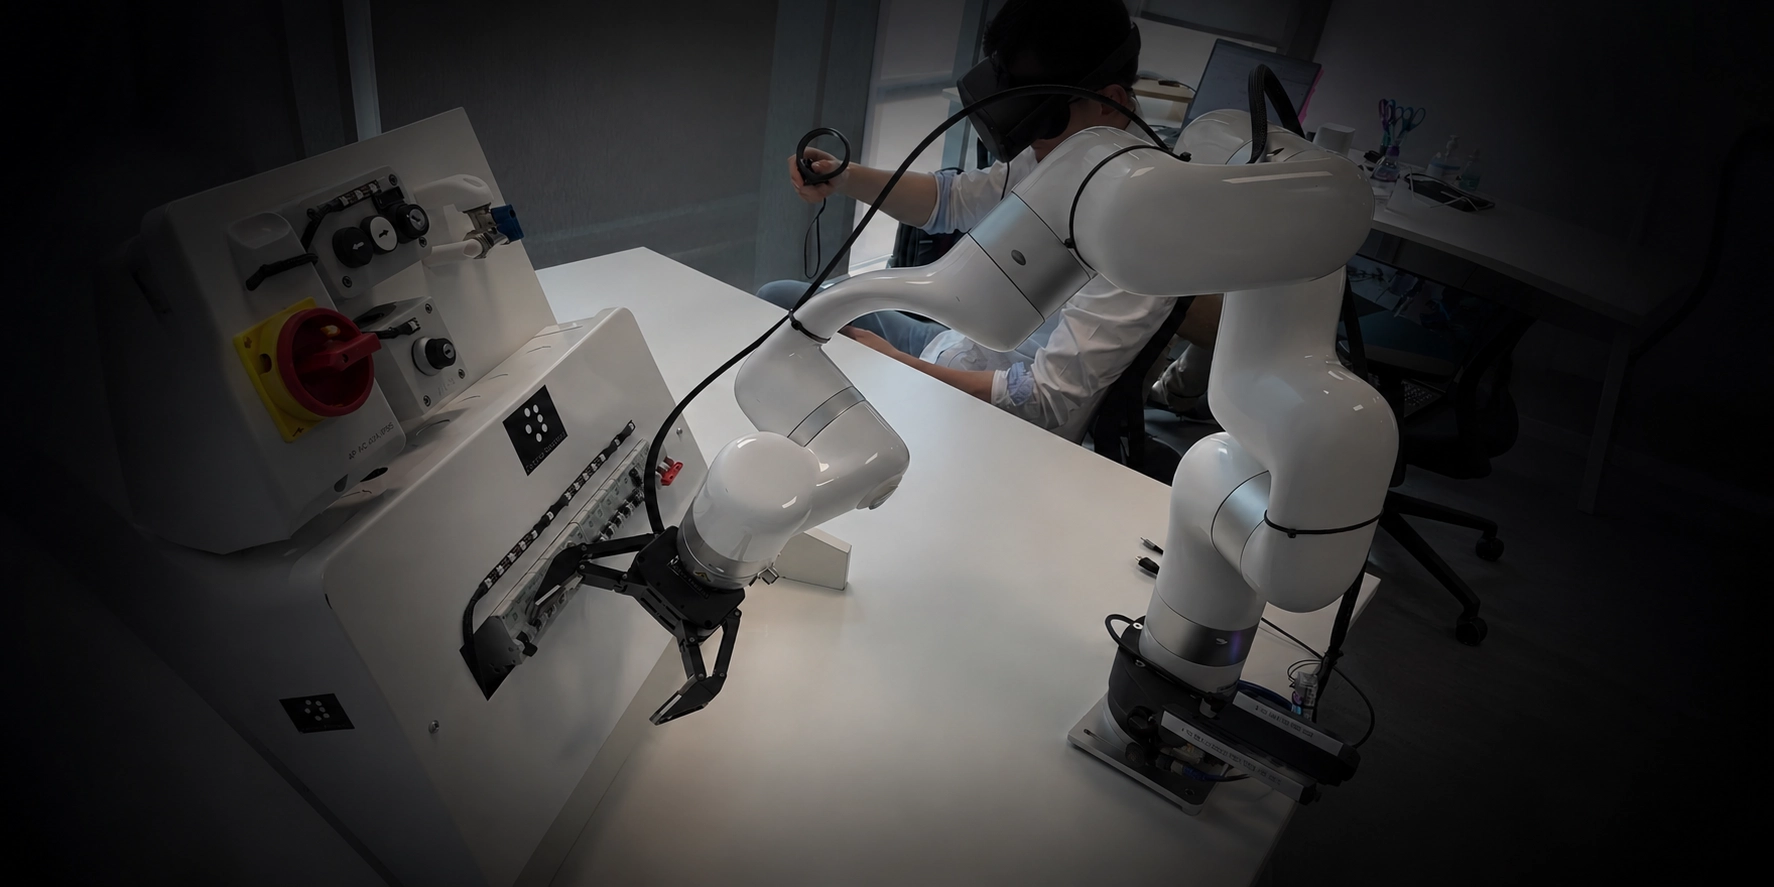
高质量的遥操作数据采集,需要一个开放的机器人平台。
手柄、VR、动作捕捉等多种输入设备,需要能灵活接入。
 01
开放生态
ROS/ROS2 功能包与 Python/C++ SDK,可接入手柄、VR、动作捕捉设备,实现自定义的遥操作逻辑。
 02
降低硬件门槛
无论作为执行端硬件还是数据采集平台,UFACTORY 协作机器人都降低了研究机构和集成商的硬件投入门槛。
 03
灵活部署
轻量化碳纤维机身加上开放接口,适用于科研、危险作业、远程控制、数据采集等多种遥操作场景。
 04
精准复现
稳定的重复定位精度和运动控制,让机器人端能精准复现操作员的轨迹和末端位姿。
 05
远离危险环境
通过远程操作,用户在安全区域即可控制机器人,由机器人在高温、有毒、放射性等环境中执行任务。
 06
支持数据采集
Python SDK 让集成商和研究人员可以采集真实任务轨迹,用于模仿学习、机器人基础模型等 AI 训练。