让机器人模仿学习变得简单
UC Berkeley × Meta (FAIR) × CMU × NYU
概述
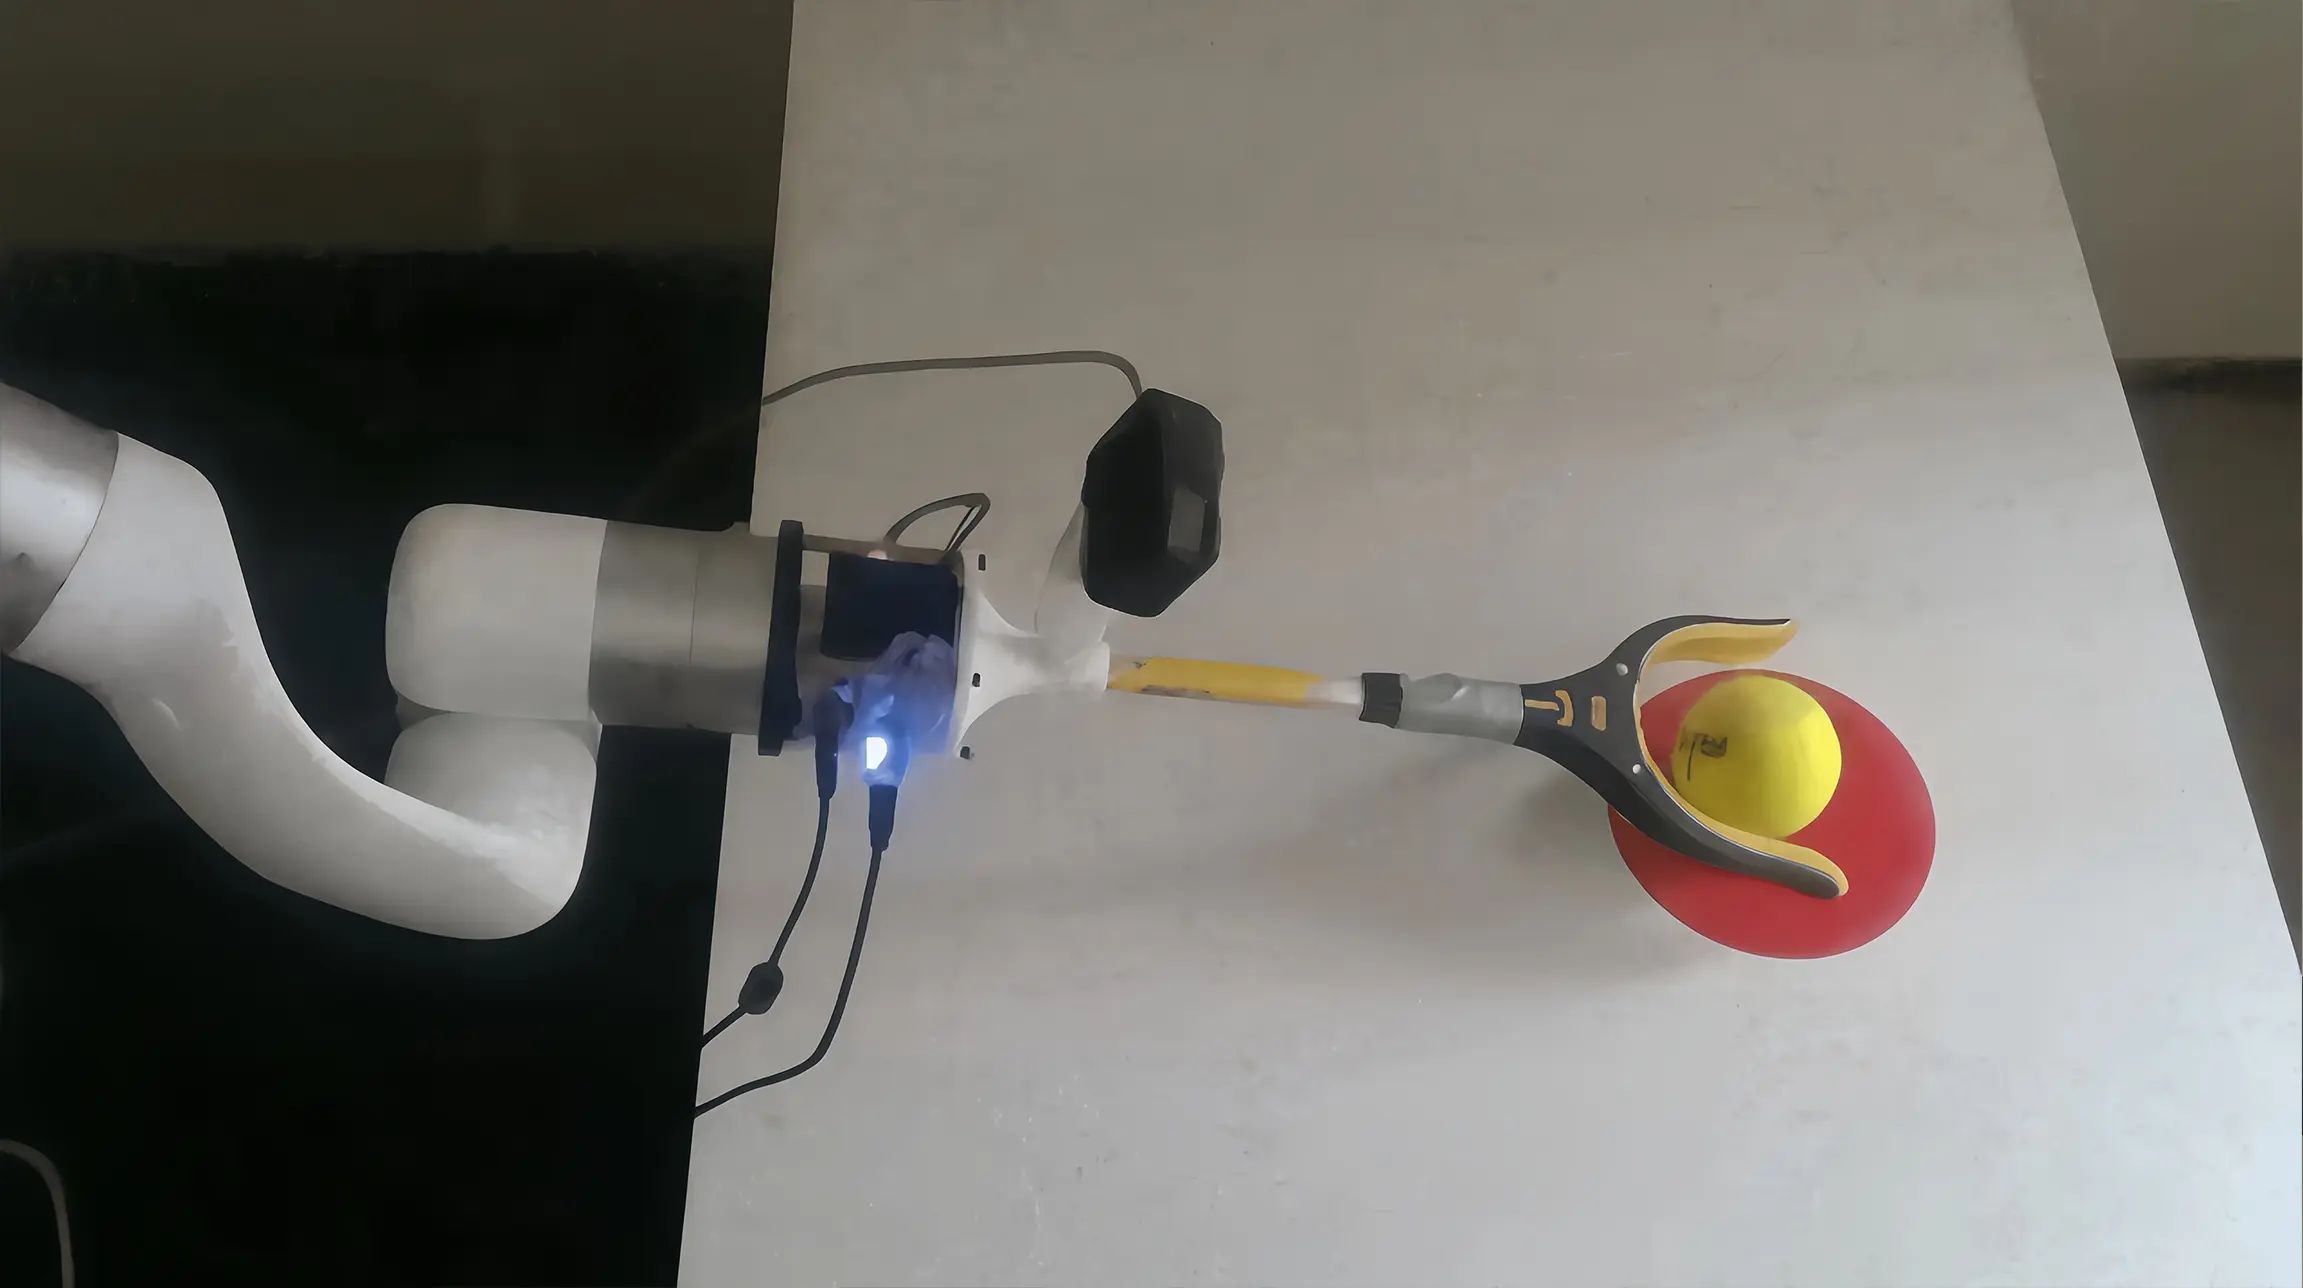
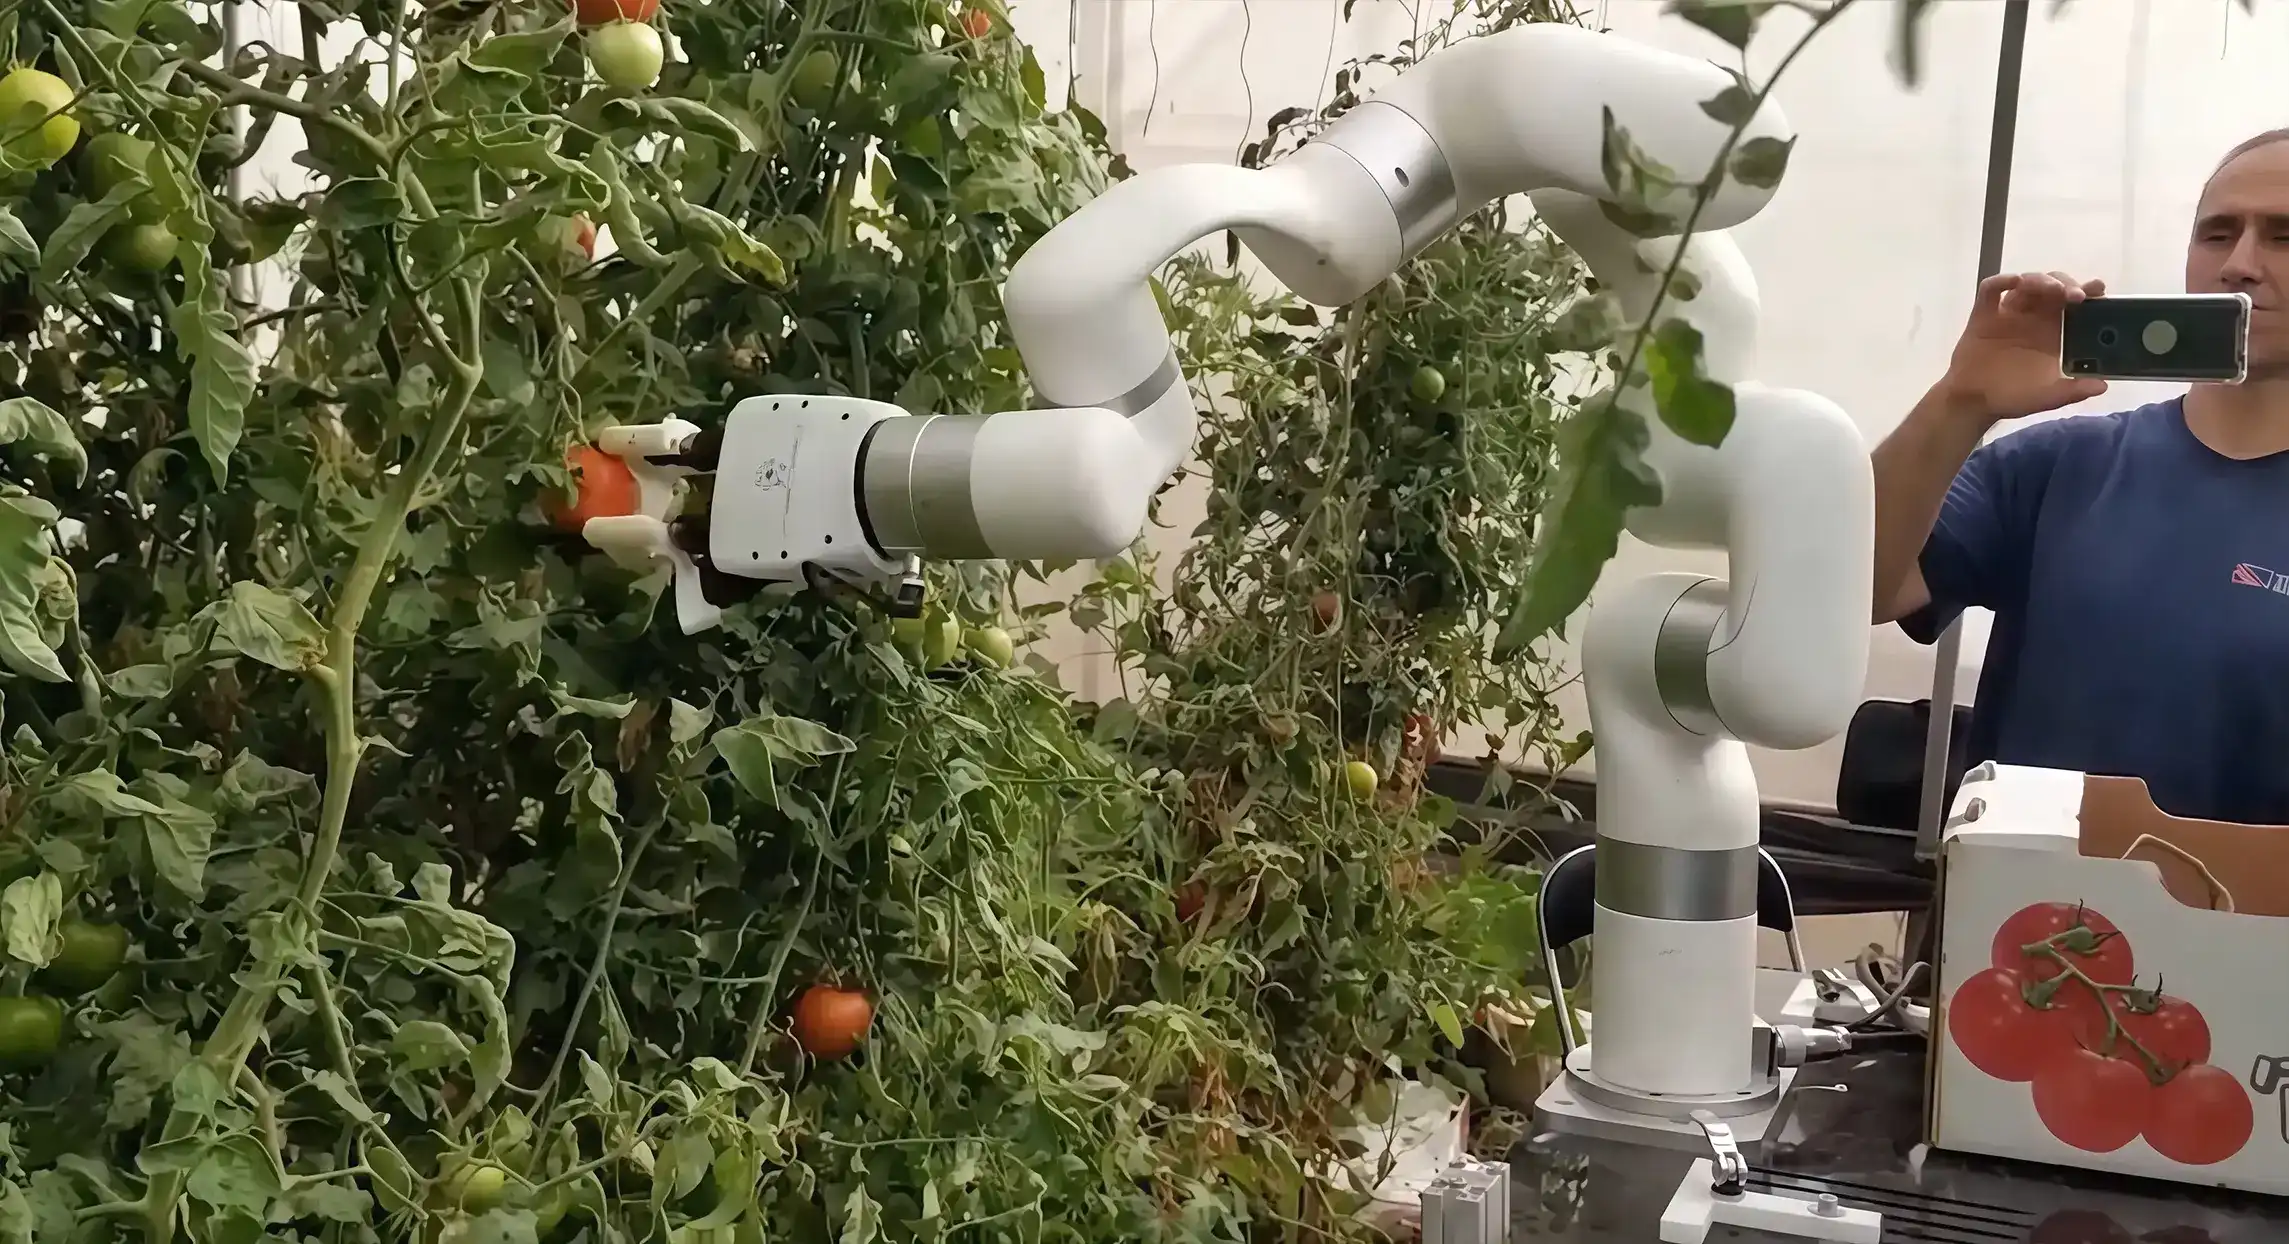
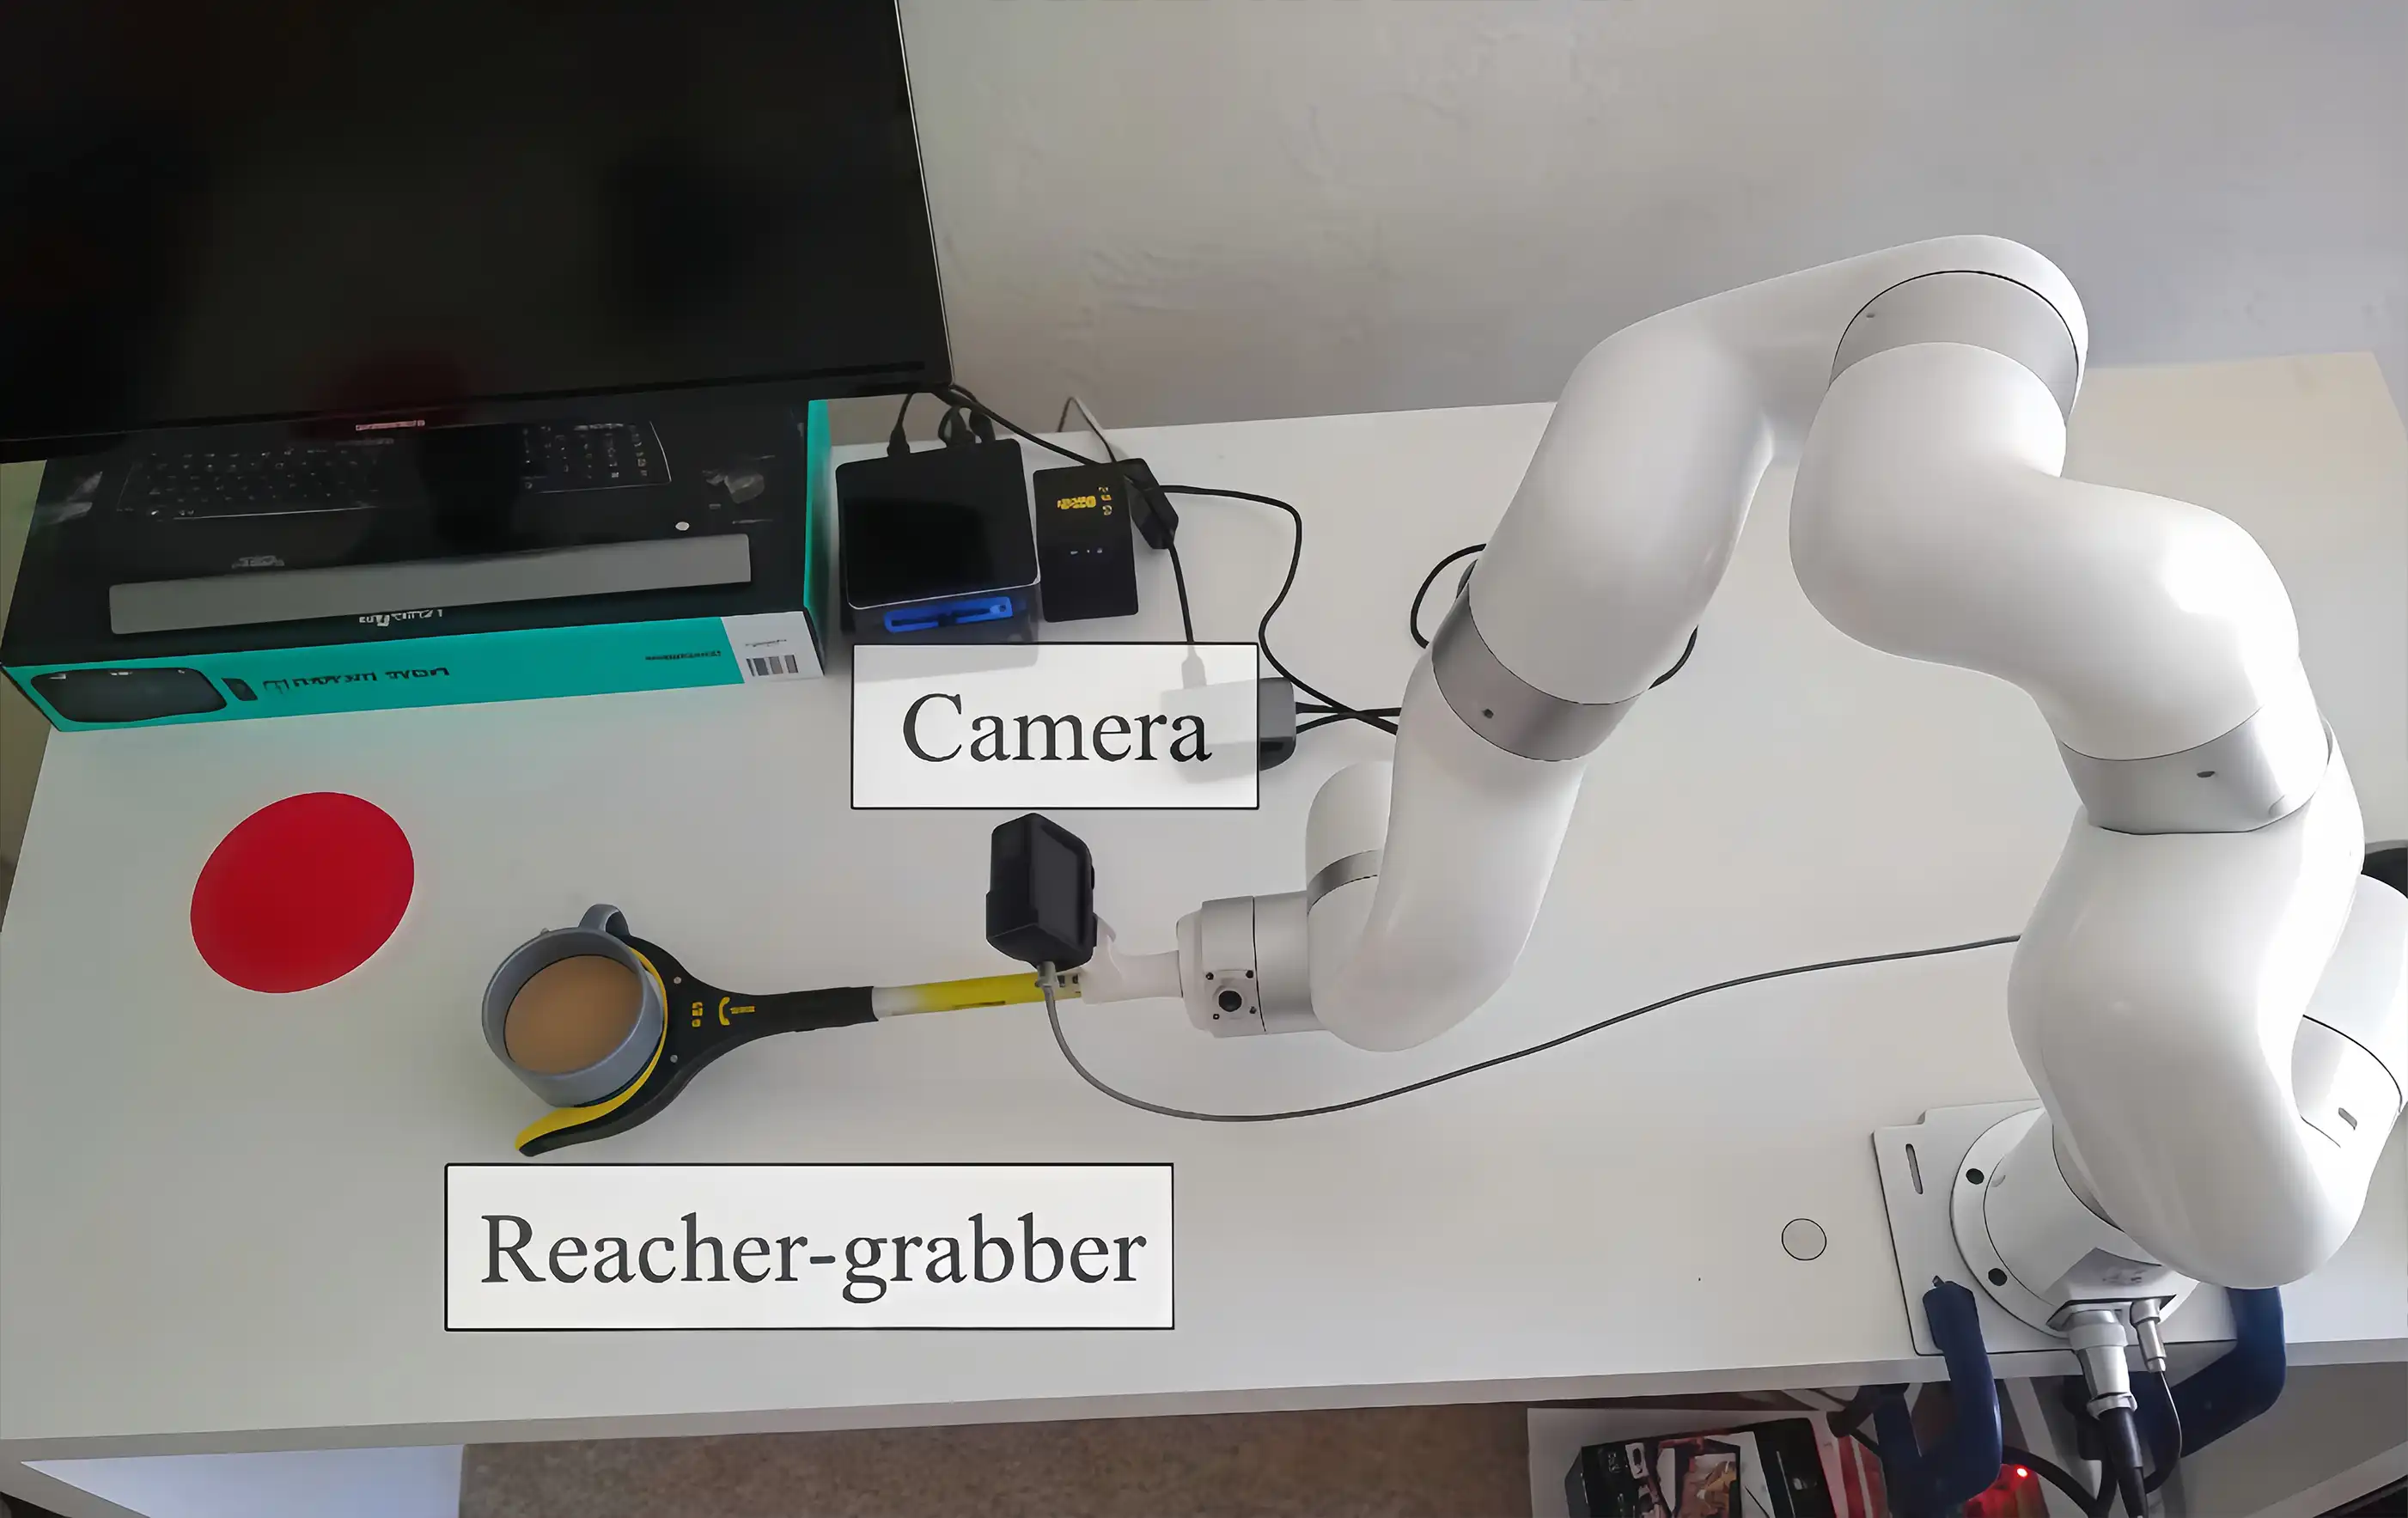
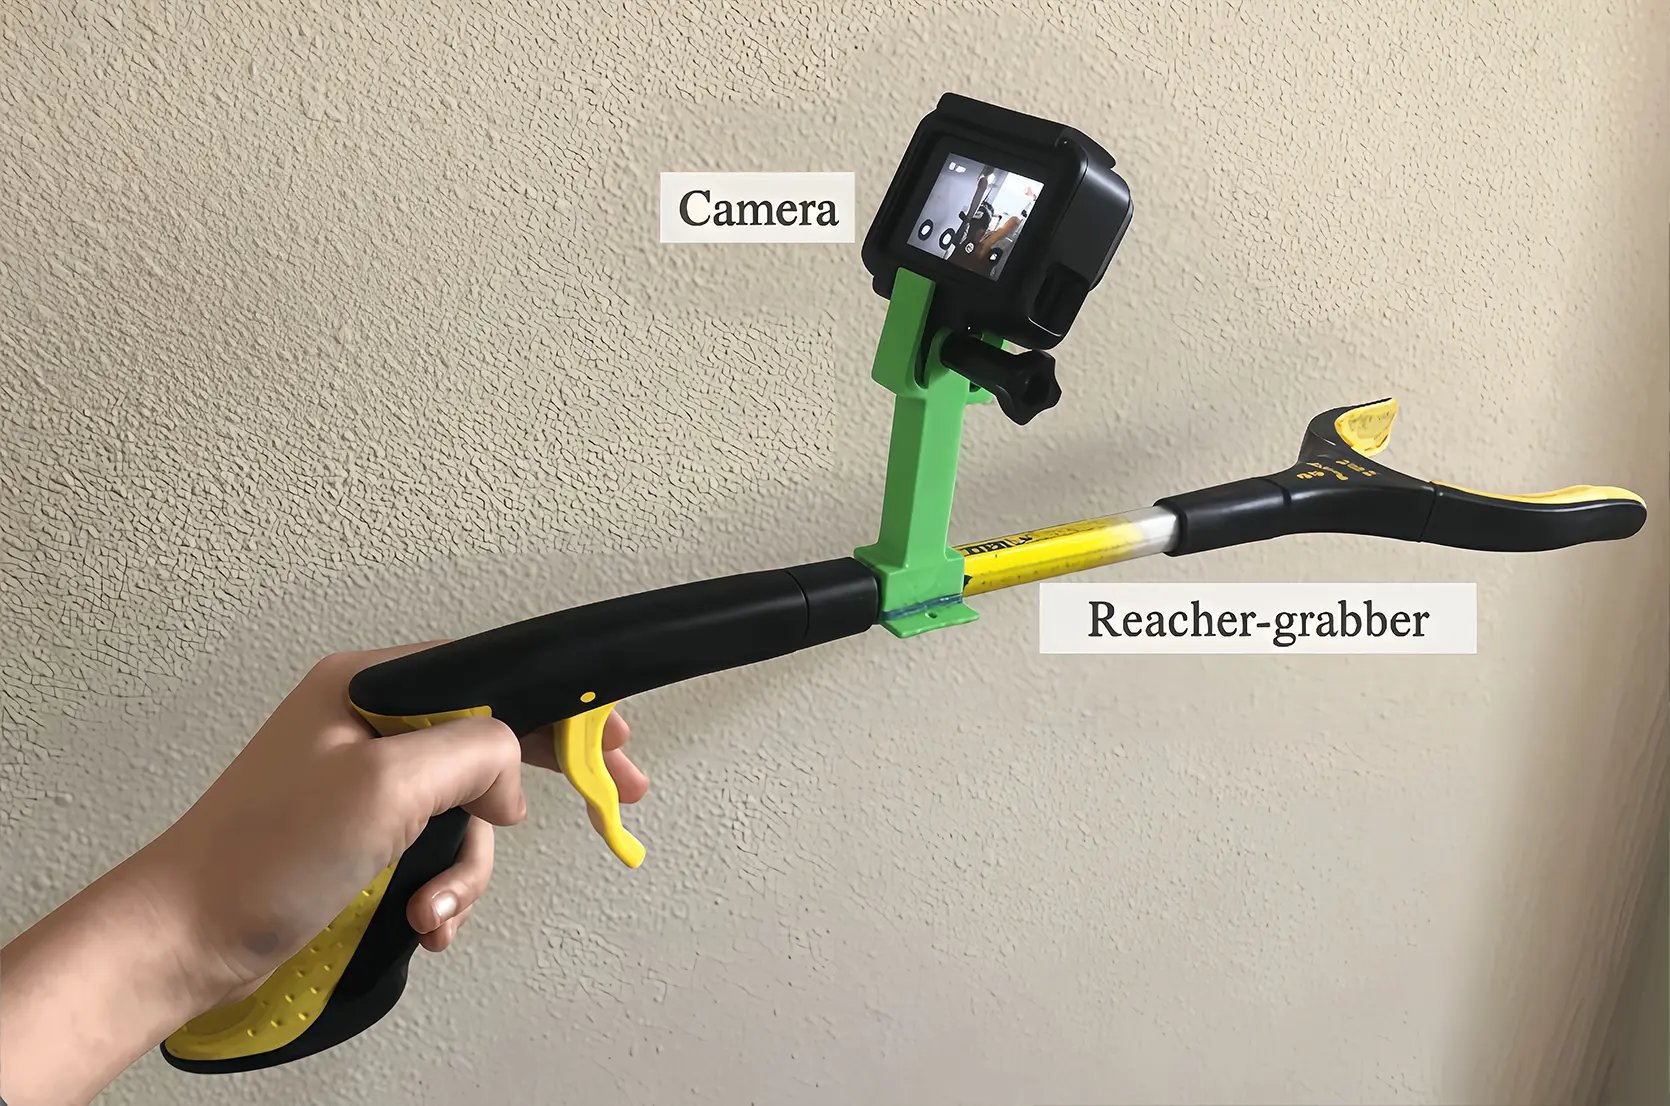
来自 UC Berkeley、Meta (FAIR)、CMU 和 NYU 的研究团队开发了一套低成本、可扩展的机器人示教方案,通过手持式抓取器和 GoPro 相机在真实环境中采集示教数据。同一抓取装置随后安装到 UFACTORY xArm 7 末端,使仅基于人工示教数据训练得到的策略能够直接部署到机械臂上。在训练阶段未出现过的物体上,推动任务成功率约为 87%,堆叠任务成功率约为 62%。
客户简介

机构:
UC Berkeley, Meta FAIR, CMU, NYU

地区:
美国

行业:
科研与教育

使用机器人:
UFACTORY xArm 7

应用:
模仿学习
核心优势
UFACTORY xArm 7 提供开源的机器人操作平台,让机器人能够执行操作策略。
支持搭载自定义抓取器,机器人可集成与人工示教一样的工具。
解决的问题
UFACTORY xArm 7 通过闭环视觉行为克隆执行两项具有挑战性的操作任务:推动和抓取堆叠。每项任务使用约 1,000 条示教数据进行训练,在训练阶段未出现过的物体上进行测试。
取得的成果
在未采集过数据的物体上,推动任务成功率达 87%,堆叠任务成功率约为 62%。
在主动人为干扰下,机器人执行任务仍然稳定。
挑战
主流模仿学习接口,如动觉示教和遥操作/VR,数据采集效率较低,主要局限于实验室环境,也难以规模化。因此,采集到的示教数据在物体和环境方面的多样性不足,不利于策略泛化。
团队需要解决两个问题:
便携式示教设备
需要一种可在不同场所使用的便携式工具,将示教数据采集扩展到实验室之外。
可准确执行、灵活适配的机器人平台
需要一个能够准确执行策略,并支持自定义驱动末端执行器的机器人平台。
为什么选择 UFACTORY
7 自由度冗余设计
xArm 7 的 7 自由度有助于重现类人运动轨迹,机器人能够以更自然、灵活的方式到达目标位姿。
开源编程平台
利用开源的编程平台Python SDK 将学习策略生成的动作实时发送至机器人。
易扩展工具
ISO 9409-1-50-4-M6 标准法兰与工具 I/O 接口,使 UFACTORY xArm 7能够轻松接入由 Dynamixel 电机驱动的自定义末端执行器。
价格友好
xArm 7 的价格符合研究实验室的预算,降低了机器人实验的硬件门槛,让团队无需投入过高的硬件成本即可从仿真转向实机验证。
广泛应用于前沿研究
凭借这些特点,xArm 系列(xArm 6 和 xArm 7)已成为机器人学习和具身 AI 研究中常用的机器人平台。