xArm 驱动的番茄采摘与移动机器人
TsukArm Robotics
概述
TsukArm Robotics 总部位于东京秋叶原,业务涵盖机械臂销售、机器视觉开发与 IoT/边缘计算集成。公司的口号「机械臂专家」对应着双重定位:把先进机械臂引入日本市场,同时通过自研开发,把这些机械臂用到真实的自动化场景中。
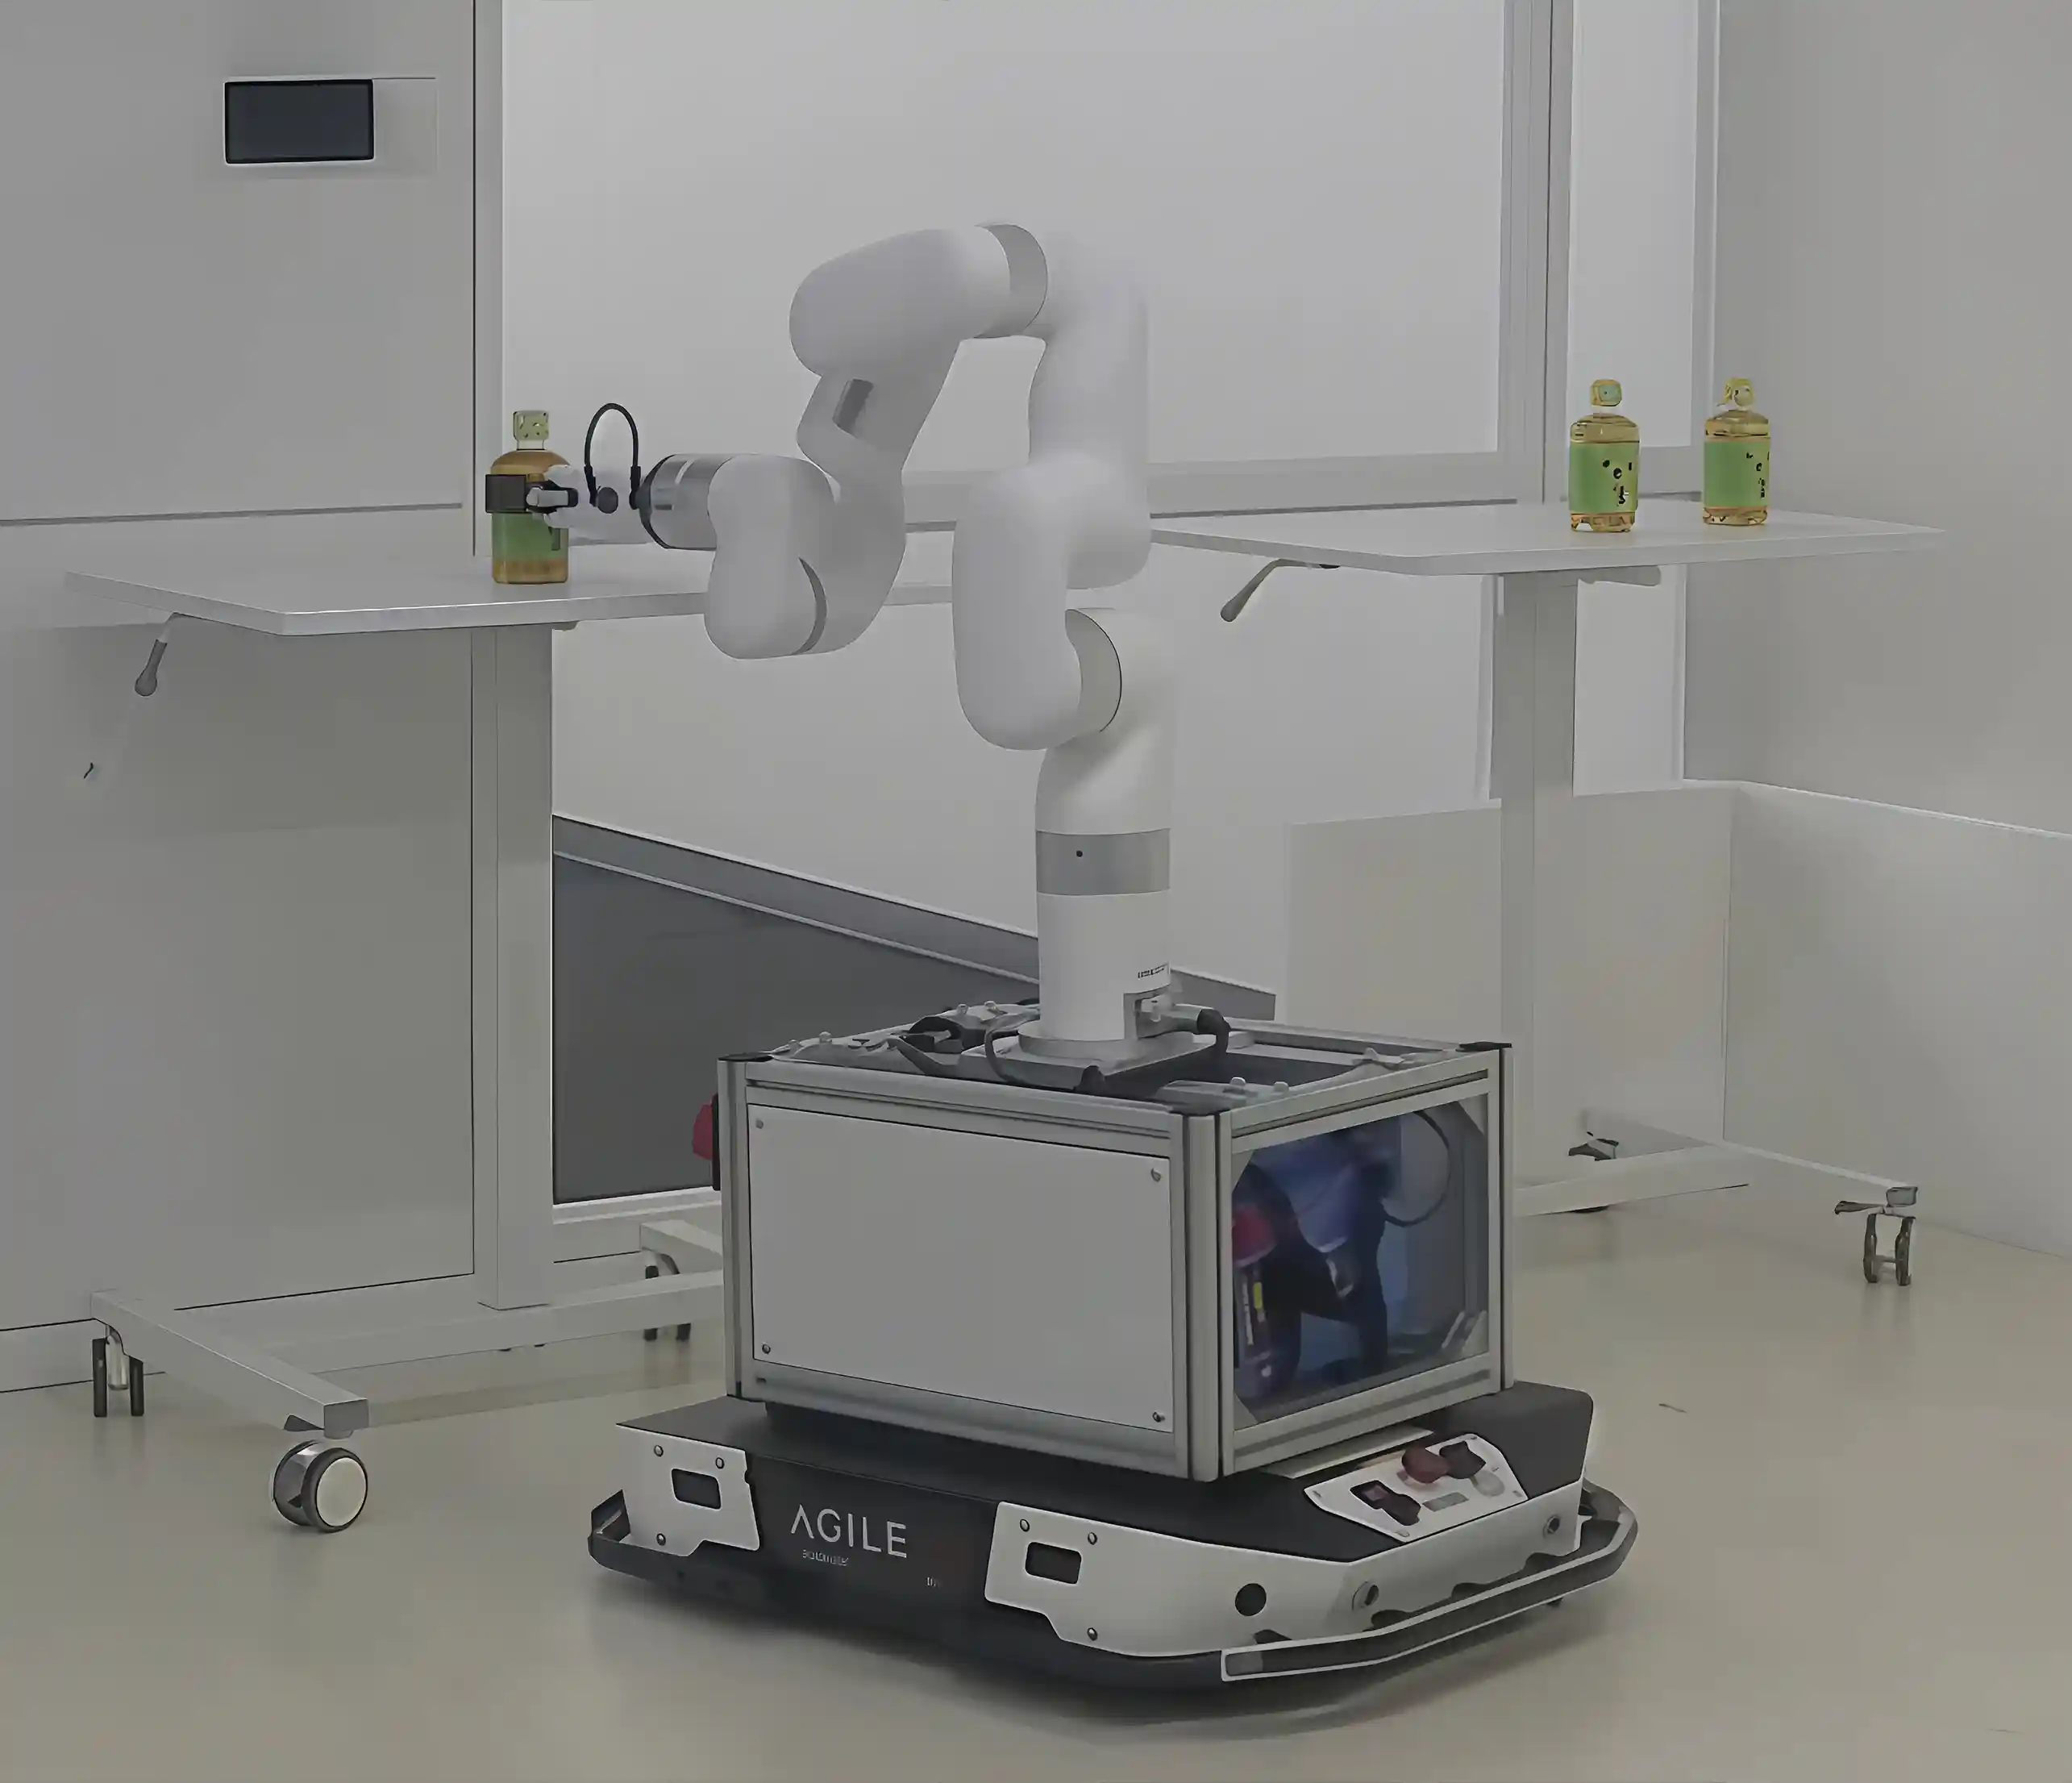
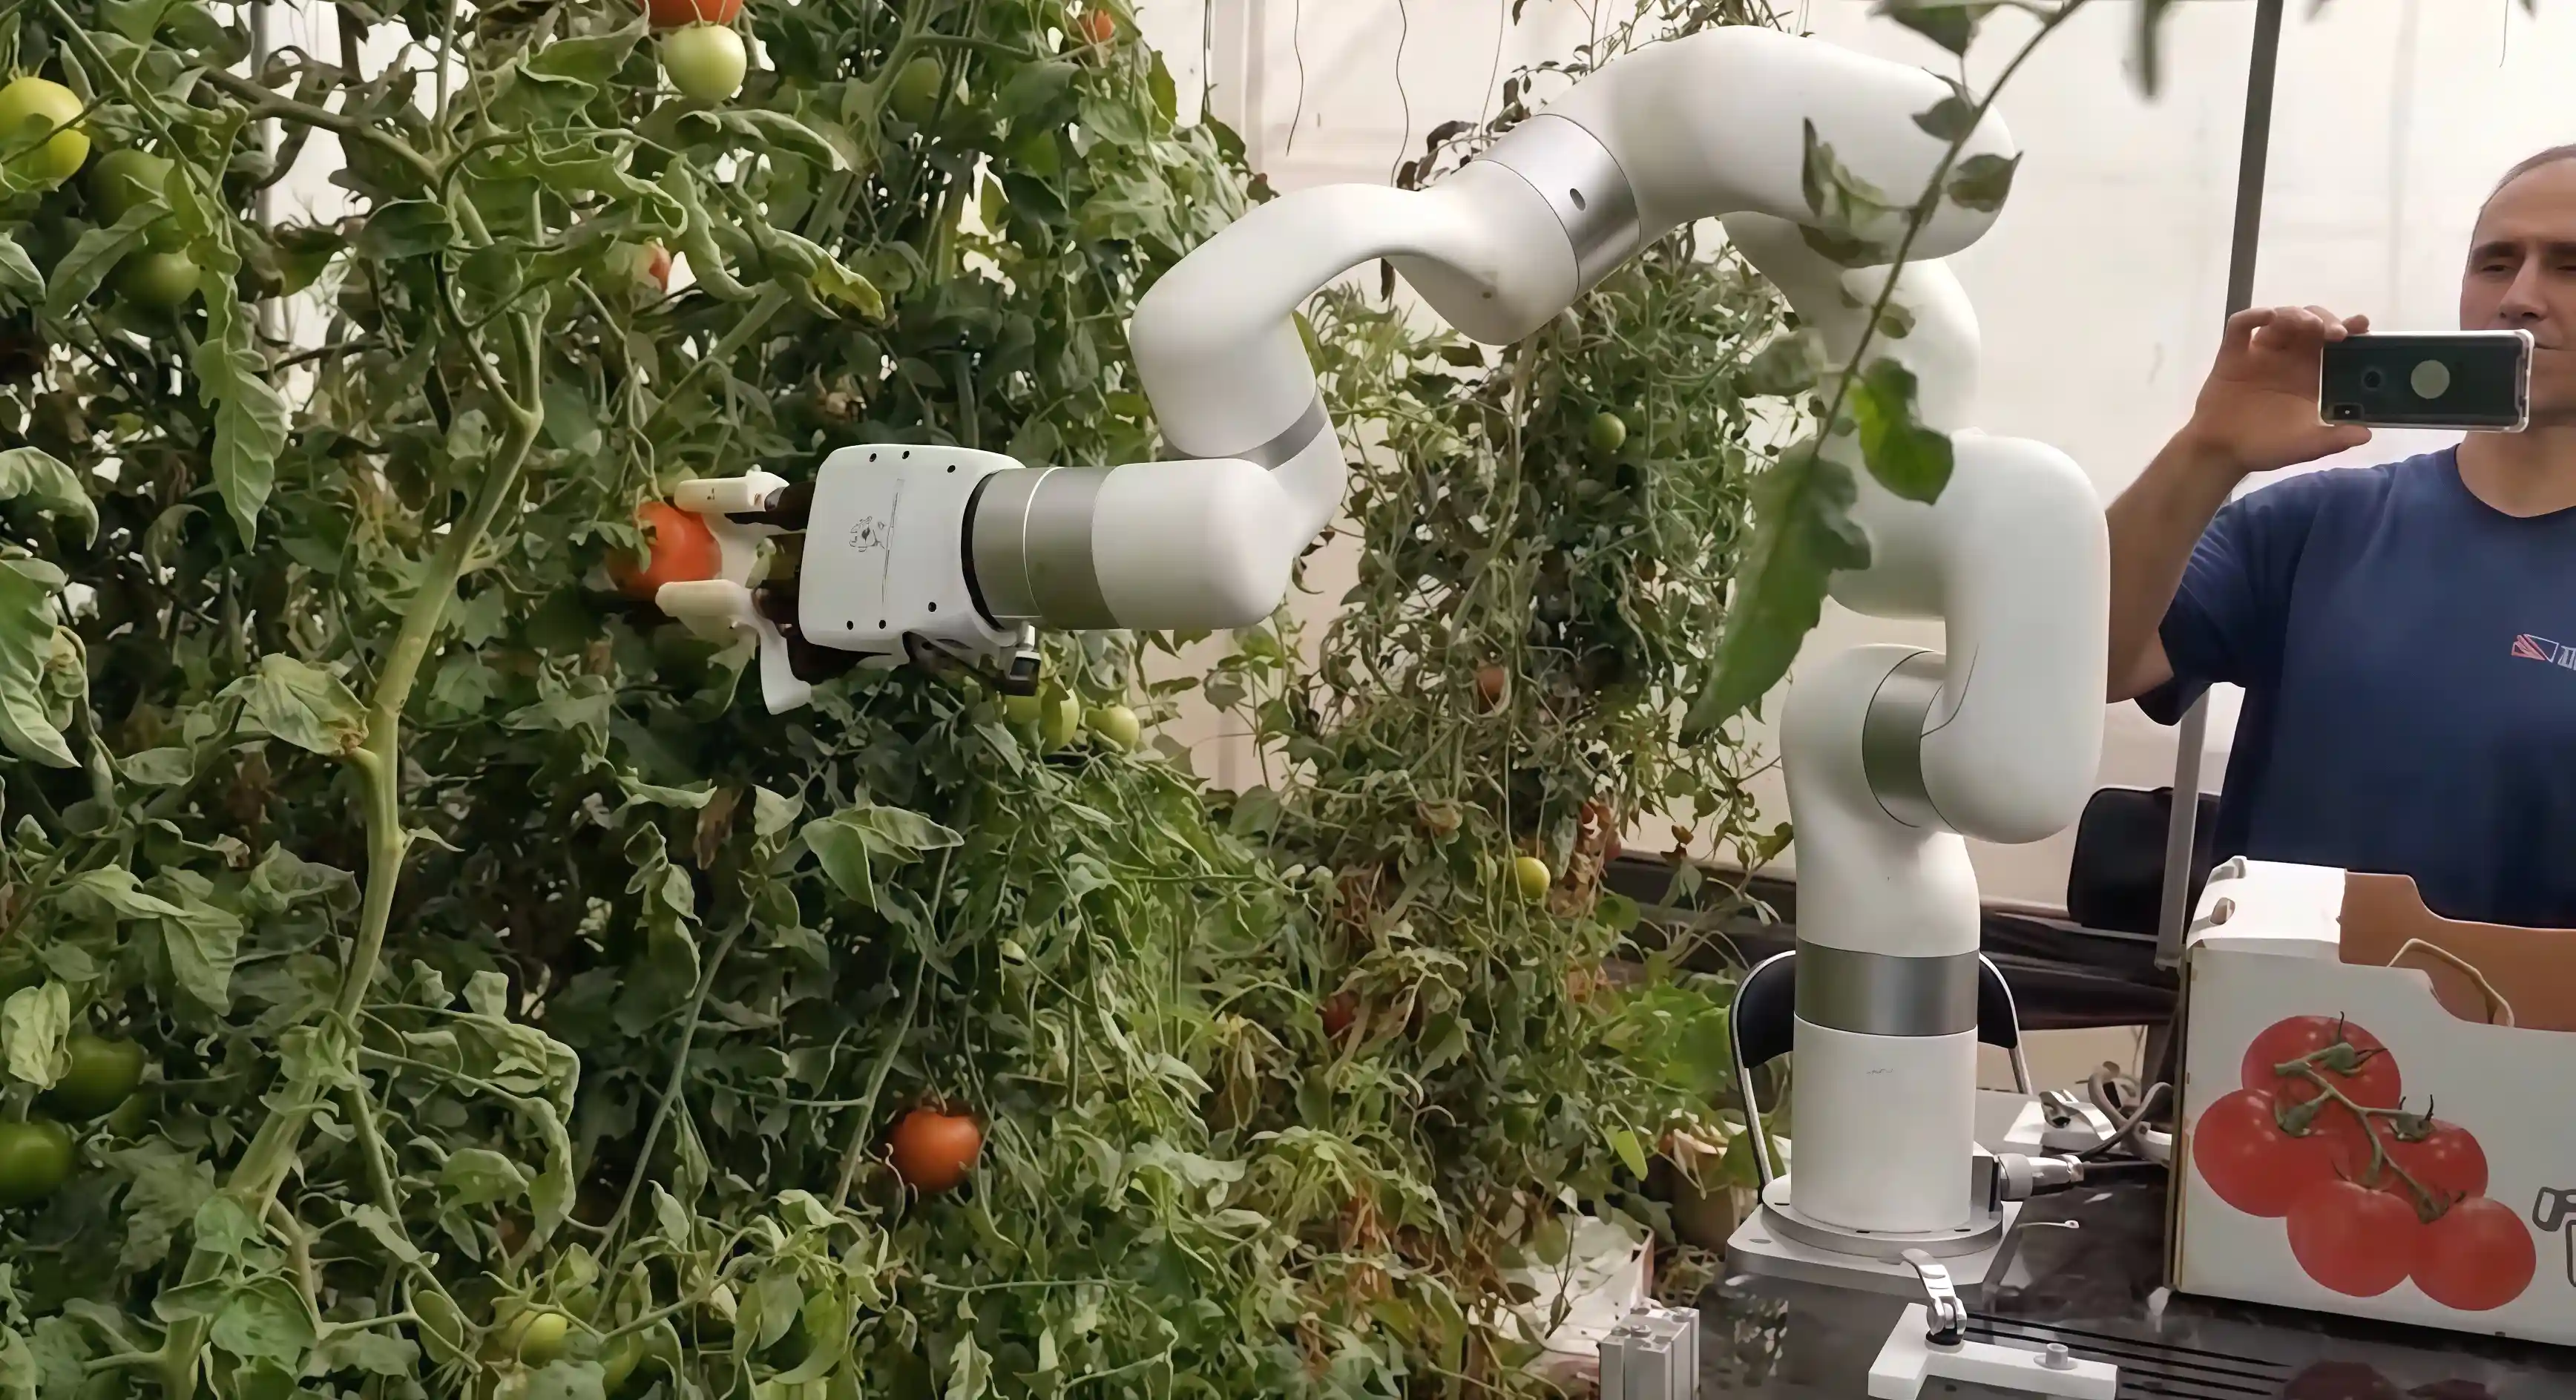
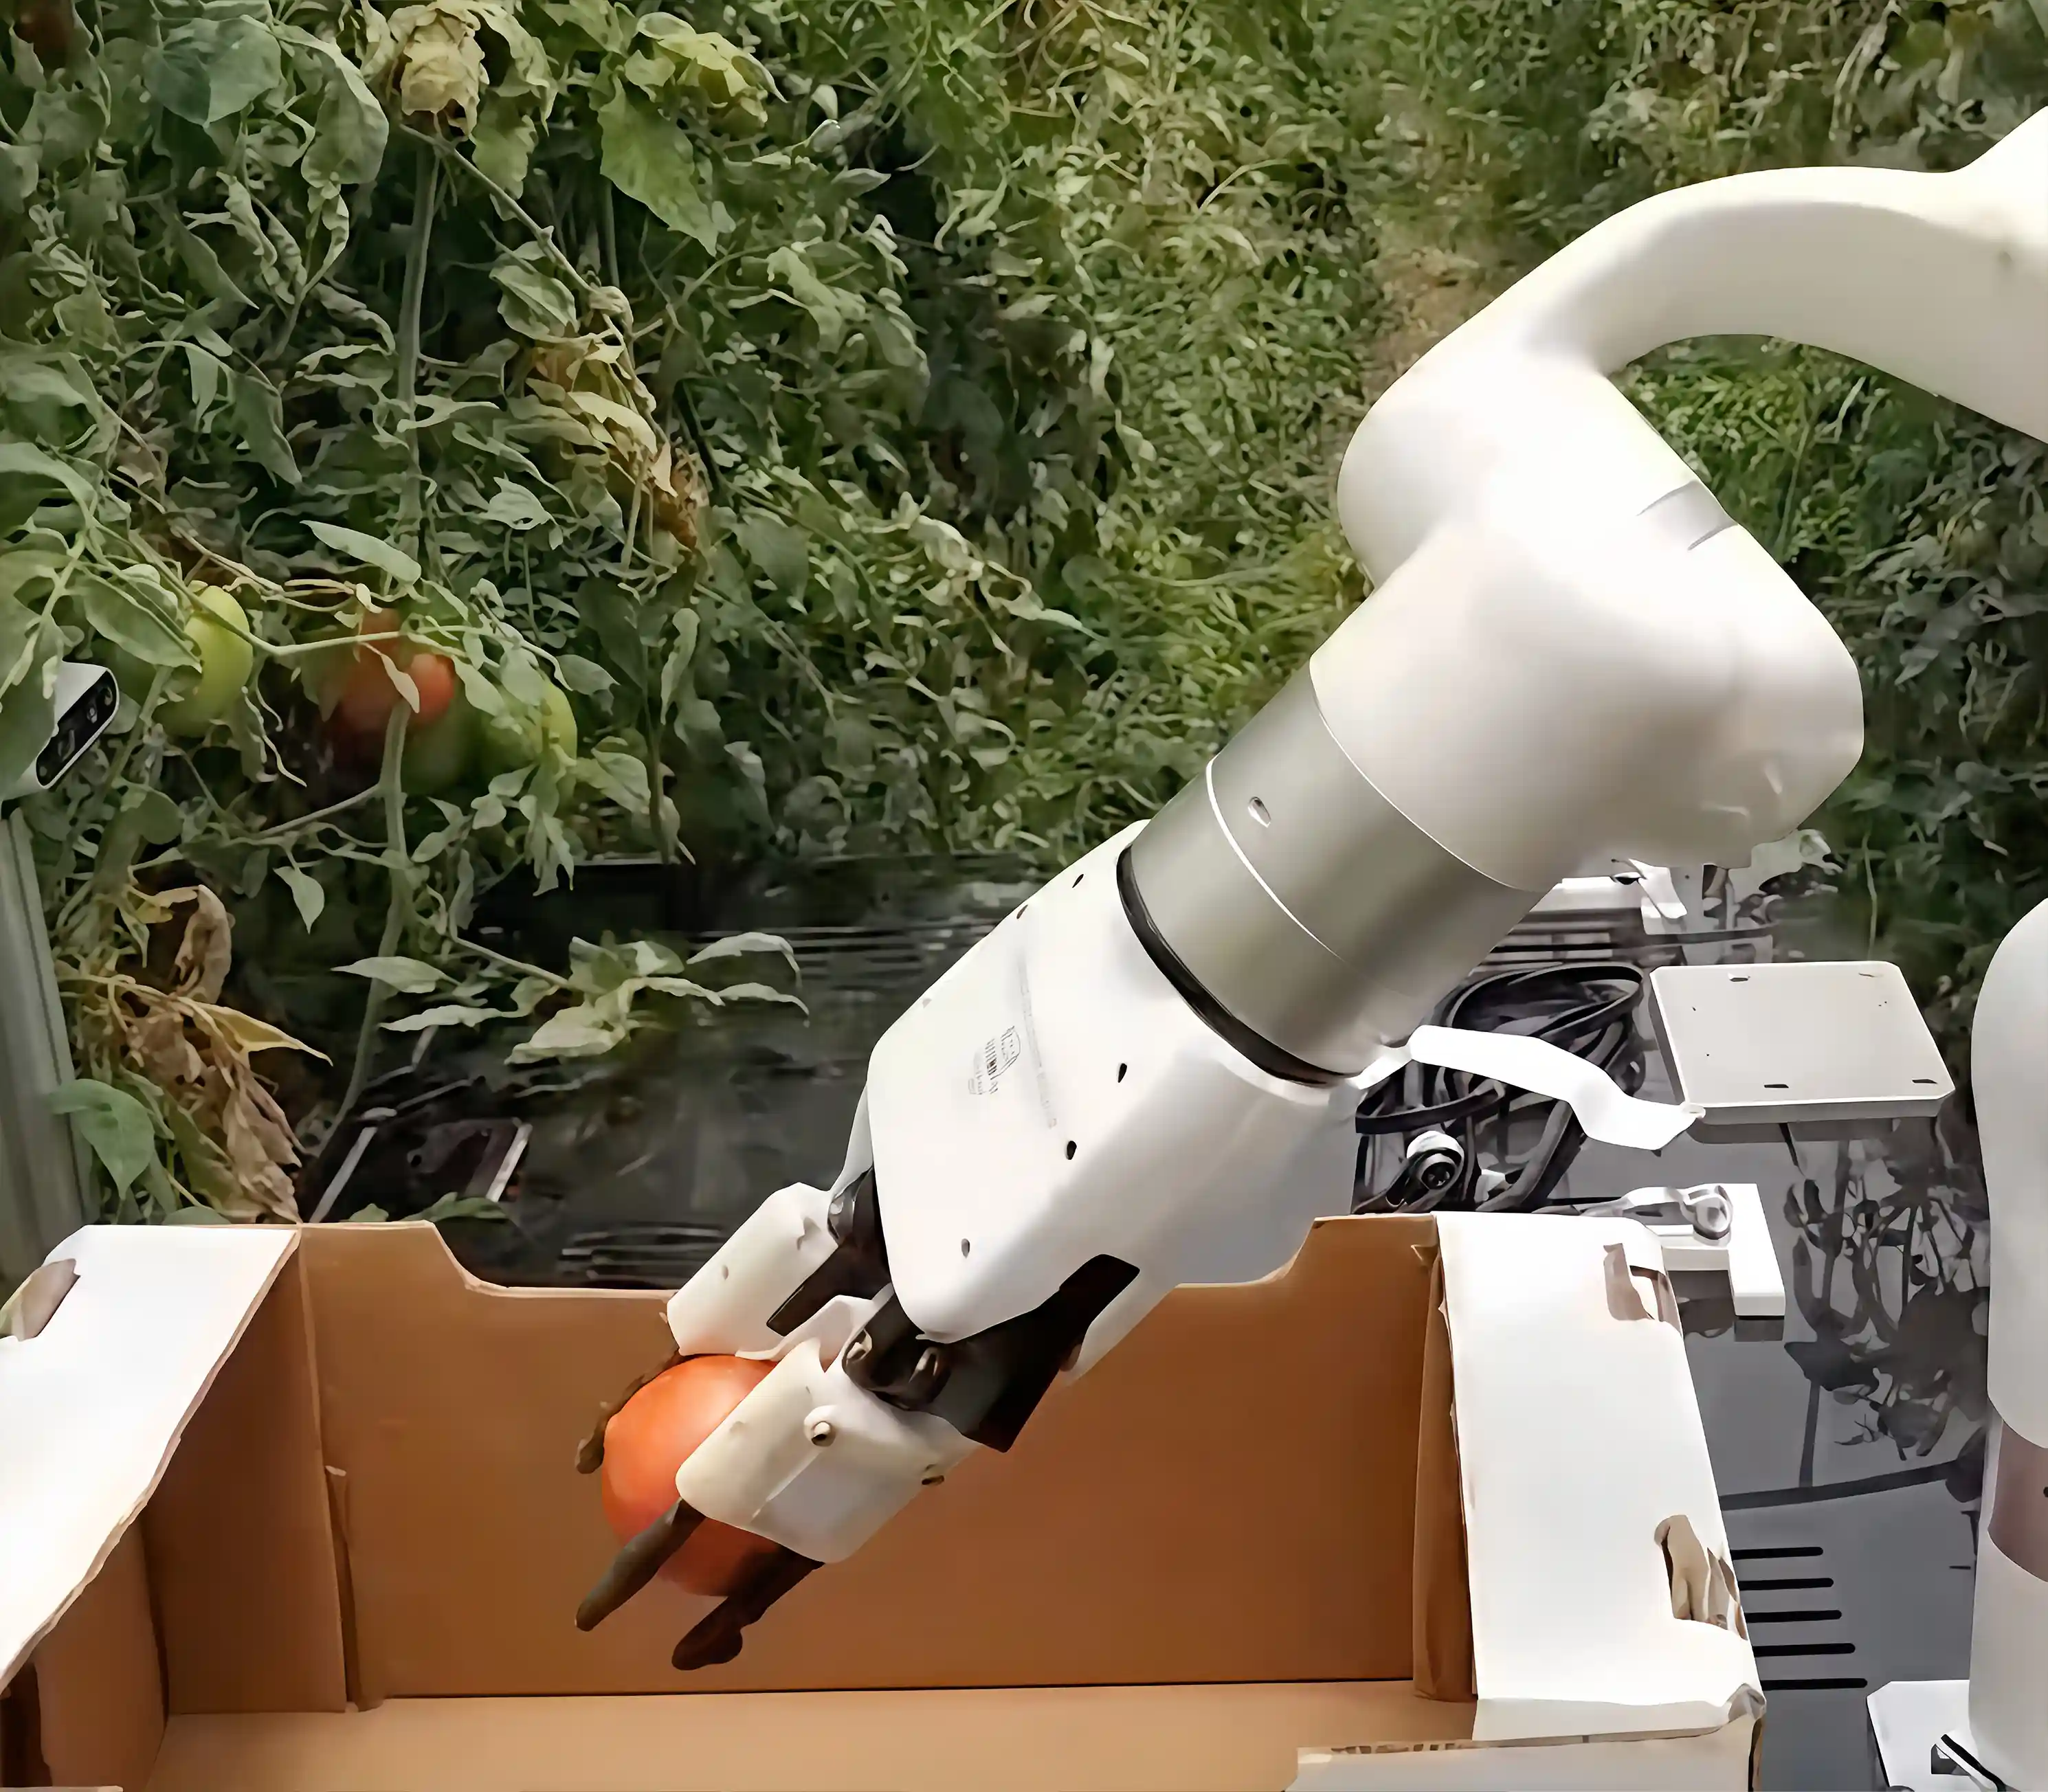
TsukArm 技术团队基于 xArm 做了几个演示应用:一台视觉引导的番茄采摘机器人,可自主识别并从温室植株上采摘成熟果实;一套移动机器人系统,用 xArm 的精准运动控制完成物料搬运。这些项目验证了 xArm 的 ROS 兼容性与开放 SDK,足以支撑需要传感器集成的自动化开发。
客户简介

公司:
TsukArm Robotics Inc.

行业:
农业

地区
日本

应用:
番茄采摘,移动机器人搬运

使用机器人:
UFACTORY xArm
关键优势
ROS 兼容,适合需要传感器应用
开放 Python/C++ SDK,支持自定义自动化逻辑
轻量化设计,适合装在移动平台上
价格亲民,小规模自动化投入也能落地
解决的问题
温室番茄采摘 xArm 装在移动平台上,在温室行间自主导航,通过机器视觉识别成熟番茄并完成采摘——验证了 ROS 集成方案在非结构化农业环境中的作业能力。
移动搬运 xArm 集成到移动机器人底盘上,在不同工位之间拾取和运送瓶装物料——机械臂的精度加上平台的机动性,可胜任灵活的厂内物流任务。
取得的效益
验证了 xArm 与 ROS、机器视觉在农业机器人领域的可行组合——这类应用需要实时感知、应对非结构化环境,还要有轻柔的力控制
为日本高校、农业科技初创团队以及首次评估机械臂自动化的制造商,提供了一个可参考的平台
挑战
日本的农业用工紧张程度位居全球前列。从业人口老龄化、农村劳动力萎缩,正推动温室经营者和农业科技开发商转向机器人采摘——但这项任务的难度不低。番茄成串生长,成熟与未成熟的果实混在一起,部分被枝叶遮挡,每株的位置都不一样。采摘机器人需要彩色与深度视觉,要规划无碰撞的接近路径,还要用精确可控的力把果实摘下来而不压伤。
对 TsukArm 来说,难题在于找到一款既能满足这些技术要求、又足够实用的机械臂——它必须能走出受控的工厂环境。农业机器人需要 ROS 兼容以支持传感器融合与运动规划,需要轻量化设计以便装上移动平台,价格也要合理到让初创团队和研究机构负担得起。
为什么选择 UFACTORY
sukArm 既为自己的应用开发选型,也为分销业务选型。在日本市场看重的每一个维度上,xArm 都对得上。
原生 ROS 支持,开箱可用 农业采摘和移动机器人都依赖 ROS 做传感器集成、运动规划和实时控制。xArm 自带现成的 ROS 功能包,TsukArm 的工程师可以直接接入相机信号、规划轨迹、运行自定义控制回路,不必从零搭中间件。
足够轻装得上移动平台 xArm 6 整机不到 13 kg,装在移动底盘上不会吃掉太多负载余量。对任何移动平台,这是前提条件。
安装方式灵活适应非常规场景 xArm 支持顶装、壁装和倾斜安装,比传统机械臂多出不少布置选项。温室和服务机器人场景里地面空间有限、接近角度又很关键,这种灵活性直接决定方案能不能落地。
开放 SDK支持自定义开发 TsukArm 的应用需要自定义控制逻辑:基于视觉的目标选择、动态路径重规划、第三方传感器接入。Python 和 C++ SDK 给了团队完整的编程权限,没有封闭接口的约束,从概念到可演示原型的周期也随之缩短。
价格让日本中小企业真正用得起 日本的中小制造商和农业科技开发商对成本敏感。xArm 的价格远低于主流工业机器人品牌的同类产品,这让 TsukArm 手上有了一个很有说服力的方案:工业级的性能,价格是研究实验室或小型制造商能承受的。